Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

Прадмова Скарачэнні Кніга ў PDF/DjVu

РО́АМ (Абрам Мацвеевіч) (28.6.1894, Вільня — 26.7.1976),

расійскі кінарэжысёр. Засл. дз. маст. Расіі (1950). Нар. арт. Расіі (1965). Вучыўся ў Петраградскім псіханеўралагічным ін-це, Саратаўскім ун-це. З 1919 рэжысёр т-раў у Саратаве, з 1923 Т-ра Рэвалюцыі ў Маскве. У 1924—34 выкладаў ва Усесаюзным дзярж. ін-це кінематаграфіі. Першы фільм — «Што гаворыць «Мос», гэтае адгадай пытанне» (1924). Паставіў фільмы: «Бухта смерці» (паводле апавядання А.​Новікава-Прыбоя «У бухце «Атрада»Х «Здраднік» (паводле апавядання Л.​Нікуліна «Матроская цішыня», абодва 1926), «Трэцяя Мяшчанская» (1927), «Прывід, які не вяртаецца» (1930, паводле навелы А.​Барбюса «Спатканне, якое не адбылося»), «Нашэсце» (1945, паводле Л.​Лявонава; Дзярж. прэмія СССР 1946), «Гранатавы бранзалет» (1965, паводле А.​Купрына), «Кветкі запозненыя» (1970, паводле А.​Чэхава), «Дачасны чалавек» (1972, паводле п’есы М.​Горкага «Якаў Багамолаў»). Фільмы адметныя вострай трактоўкай маральных праблем, псіхалагізмам, высокай акцёрскай і выяўл. культурай. Дзярж. прэмія СССР 1949.

Літ.:

Гращенкова И. А.​Роом. М, 1977.

т. 13, с. 388

РО́АНАК (Roanoke),

рака на У ЗША. Даўж. 725 км, пл. басейна 25 тыс. км². Вытокі на зах. схілах Блу-Рыдж (сістэма Апалачаў), цячэ па плато Підмант і Прыатлантычнай нізіне, упадае ў зал. Албемарл Атлантычнага ак. Сярэдні гадавы расход вады 230 м³/с. ГЭС. Суднаходная ў нізоўях.

т. 13, с. 388

РО́АНАК (Roanoke),

горад на У ЗША, на р. Роанак, у штаце Віргінія. Засн. ў 1740. 93,7 тыс. ж., з прыгарадамі больш за 250 тыс. ж. (1998). Вузел чыгунак і аўтадарог. Прам-сць; хім. (вытв-сць штучных і сінт. валокнаў), шынная, тэкст., харч., аўтазборачная, металаапрацоўчая.

т. 13, с. 388

РО́БАТ (чэш. robot ад robota цяжкая паднявольная праца, rob раб; тэрмін «Р.» упершыню ўжыў К.​Чапек у 1920 як назву мех. людзей),

аўтаматычная машына, якая забяспечвае выкананне розных рухаў і некаторых інтэлектуальных функцый, уласцівых чалавеку ў працэсе яго прац. дзейнасці. Мае перапраграмавальнае прыстасаванне і інш. тэхн. сродкі, што даюць магчымасць хуткай пераналадкі для аўтам. выканання розных дзеянняў, прадугледжаных праграмай.

Першыя Р., якія імітавалі рухі і знешні выгляд чалавека, выкарыстоўваліся з пацяшальнымі мэтамі. З развіццём аўтаматызацыі вытворчасці разам з традыцыйнымі аўтаматамі сталі выкарыстоўвацца Р.-аўтаматы (прамысловыя робаты), якія мелі адну або некалькі «мех. рук», пульт кіравання або ўбудаванае прыстасаванне праграмнага кіравання. З развіццём робататэхнікі створаны разнастайныя тыпы Р. Паводле сістэм кіравання адрозніваюць Р.: праграмныя (перапраграмаванне робіцца чалавекам), адаптыўныя (з пэўнымі магчымасцямі аўтам. перапраграмавання, гл. Самапрыстасавальны робат), інтэлектныя (здольныя планаваць свае дзеянні ў залежнасці ад зменных абставін). Інтэлектныя аснашчаюцца датчыкамі апачуццяўлення, якія ўтвараюць сенсорную сістэму, прызначаную для ўспрымання, пераўтварэння, аналізу, апрацоўкі (з дапамогай ЭВМ ці мікрапрацэсара) інфармацыі пра знешняе асяроддзе, перадачы яе кіроўнаму прыстасаванню або ЭВМ вышэйшага ўзроўню. Прамысловыя Р., як правіла, выкарыстоўваюцца ў комплексе з асн. тэхнал. абсталяваннем (у робататэхнічных комплексах і інш. структурных адзінках гібкай аўтаматызаванай вытворчасці). Выкарыстанне Р. дазваляе вызваліць чалавека ад манатоннай і небяспечнай для жыцця работы, у т. л. ва ўмовах павышанай радыяцыі, высокай т-ры, пад вадой, у космасе і г.д.

Літ.:

Геттнер Р., Зейдевиц Н. Роботы сегодня и завтра: Пер. с нем. М., 1988;

Куафе Ф. Взаимодействие робота с внешней средой: Пер. с фр. М., 1985;

Попов Е.П., Медведев В.С. Роботы и ЭВМ. М., 1985;

Черноусько Ф.Л., Болотник Н.Н., Градецкий В.Г. Манипуляционные роботы: Динамика, управление, оптимизация. М., 1989;

Скотт П. Промышленные роботы — переворот в производстве: Пер. с англ. М., 1987;

Промышленные роботы в действии. Мн., 1986;

Мехатроника: Пер. с яп. М., 1988;

Манипуляционные системы роботов. М., 1989;

Вукобратович М., Стокич Д., Кирчански Н. Неадаптивное и адаптивное управление манипуляционными роботами: Пер. с англ. М., 1989;

Егоров Ю.Н. Системы привода роботов. Л., 1982.

А.​В.​Самойленка, К.​В.​Плюгачоў.

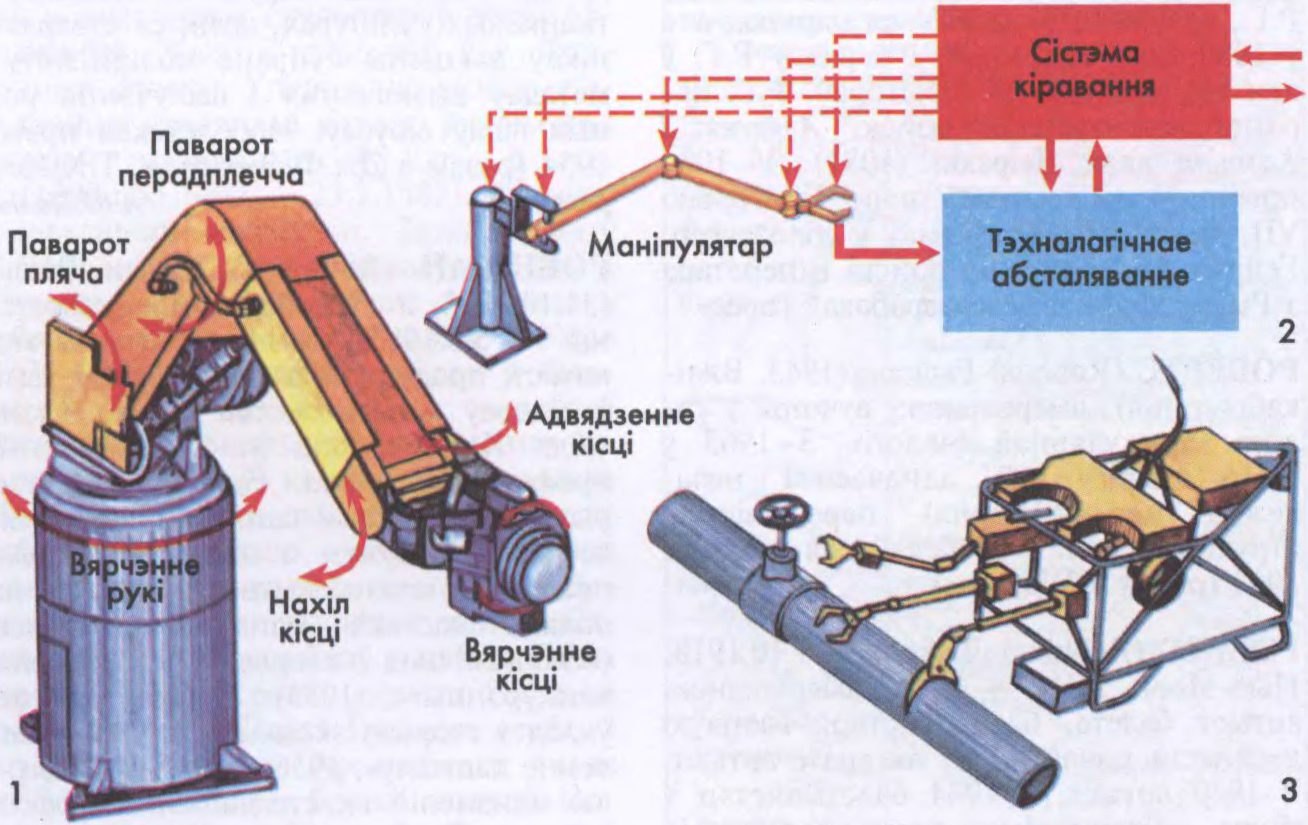
Робат: 1 — функцыянальныя магчымасці робата, адпаведныя аналагічным магчымасцям чалавека; 2 — схема прамысловага робата; 3 — падводны робат на аперацыі з трубаправодам.

т. 13, с. 388

РОБАТАТЭ́ХНІКА,

галіна навукі і тэхнікі, якая займаецца вывучэннем, стварэннем і выкарыстаннем робатаў. Уключае: галіну механікі, звязаную з распрацоўкай мех. канечнасцей — маніпулятараў, у т. л. для выканання вытв. аперацый, а таксама з прыстасаваннем тэхналогіі вытв-сці да магчымасцей прамысловых робатаў (прамысл. Р., або робататэхналогія); раздзелы, звязаныя са стварэннем і выкарыстаннем штучных органаў пачуццяў (сенсорная тэхналогія), з навучаннем робата элементам разумовай дзейнасці (інтэлект штучны), з імітацыяй здольнасці чалавека або жывёлы перамяшчацца ў любым напрамку (мабільныя робаты-цялежкі на колах, шагаючыя апараты, пратэзы, тэхн. сістэмы біёнікі) і інш. Асн. сродак сучаснай Р. — робат-маніпулятар, мае ад 3 да 8 ступеняў рухомасці, у якасці праграмнага кіравання — звычайна многапрацэсарную ЭВМ.

Звесткі пра штучныя жывыя істоты ёсць у многіх стараж. міфах. Паводле аднаго з іх, афінскі механік і скульптар Дэдал стварыў некалькі мех. статуй багоў (у т. л. Афрадыты), якія маглі рабіць розныя рухі. Дакладна вядома пра статуі багоў, якія рухаліся з дапамогай механізмаў, створаных Геронам Александрыйскім (1 ст. н.э). Паўзаній (2 ст. н.э.) сведчыць пра мех. арла, які мог падымацца ў паветра. Адмысловыя мех. людзі і жывёлы зроблены майстрамі сярэдневякоўя і больш познімі, напр., мех. чалавек Альберта Вялікага (13 СТ.), які мог адказваць на пытанні, певень, які махаў крыламі (13 ст), качка, якая пырхала, брала, праглынала і ператраўляла ежу, франц. механіка Ж.​Вакансона (18 ст.), андроід «пісец» швейц. гадзіншчыка П.​Ж.​Дроза (18 ст.), мех. лялькі «каракуры» яп. лялечных тэатраў (17—19 ст). Першы робат сканструяваў амер. інж. Дж.​Венслі ў 1927 (экспанаваўся на Сусв. выстаўцы ў Нью-Йорку), яп вучоны Н.​Макота ў 1928 стварыў робат «Прыродазнавец» (лічыцца пачаткам яп. робатабудавання). У 1930-я г. ў сувязі з аўтаматызацыяй вытворчасці пашырылася выкарыстанне робатаў-аўтаматаў. У 1960-х г. у ЗША узніклі прамысл. робаты, якія пачалі ўключацца ў зборачныя гібкія вытворчыя модулі і сталі структурным элементам гібкай аўтаматызаванай вытворчасці. Сродкі Р. пачалі выкарыстоўвацца як асн. тэхнал. машына (для апрацоўкі дэталей) або для выканання дапаможных аперацый (загрузкі станкоў і інш.; гл. Рабатызаваны тэхналагічны комплекс). Асн. адрозненне сістэм Р. ад аўтаматычных ліній і станкоў-аўтаматаў — магчымасць хуткага перапраграмавання і пераналадкі на выкананне інш. тэхнал. задачы. У сувязі з гэтым Р. знайшла выкарыстанне пры вытв-сці невял. партый вырабаў або дзе па тэхналогіі патрэбны складаныя маніпуляцыйныя аперацыі (напр., пры кропкавай і дугавой зварцы корпусных дэталей). У канцы 1960-х г. у Р. ўзнік новы навук. кірунак, звязаны са стварэннем інтэлектных робатаў. Важнай сферай выкарыстання Р. сталі маніпуляцыйныя аперацыі ў экстрэмальных асяроддзях (з ядавітымі або радыеактыўнымі рэчывамі, у вакууме, космасе і інш). У 1970—80-я г. робатабудаванне ператварылася ў развітую галіну прам-сці.

На Беларусі Р. развіваецца з 1975, калі пачалі выпускацца і выкарыстоўвацца прамысл. робаты. Вытворцамі прамысл. робатаў і робататэхн. комплексаў былі з-д сродкаў комплекснай аўтаматызацыі (Мінск), ВА «Тэхнапрылада» (г. Магілёў), Мінскі гадзіннікавы з-д і інш. На гэтых прадпрыемствах створаны робаты серый РМ, «Гранат», ТУР і інш. Спажыўцы сродкаў Р. — гадзіннікавы, тэлевізійныя, трактарны і інш. з-ды (гл. Прыладабудаванне). У 1983 у БПА створаны першы ў СССР факультэт робатаў і робататэхн. сістэм (з 1998 — інфарм. тэхналогій і робататэхнікі).

Літ.: Маслов В.А., Муладжанов Ш.С. Робототехника берет старт. М., 1986; Накано Э. Введение в робототехнику: Пер. с яп. М., 1988; Боголюбов А.Н., Никитин Д.А. Популярно о робототехнике. Киев, 1989; Фу К., Гонсалес Р., Ли К. Робототехника: Пер. с англ. М., 1989; Попов Е.П. Робототехника и гибкие производственные системы. М., 1987; Баранов В.В., Кулешов В.С., Третьяков Э.А. Современное состояние и тенденции развития промышленной робототехники. М., 1988.

Г.​І.​Хуцкі, У.​М.​Сацута.

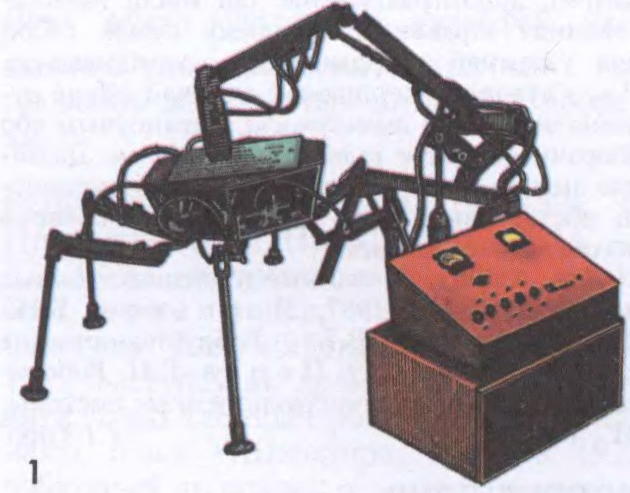
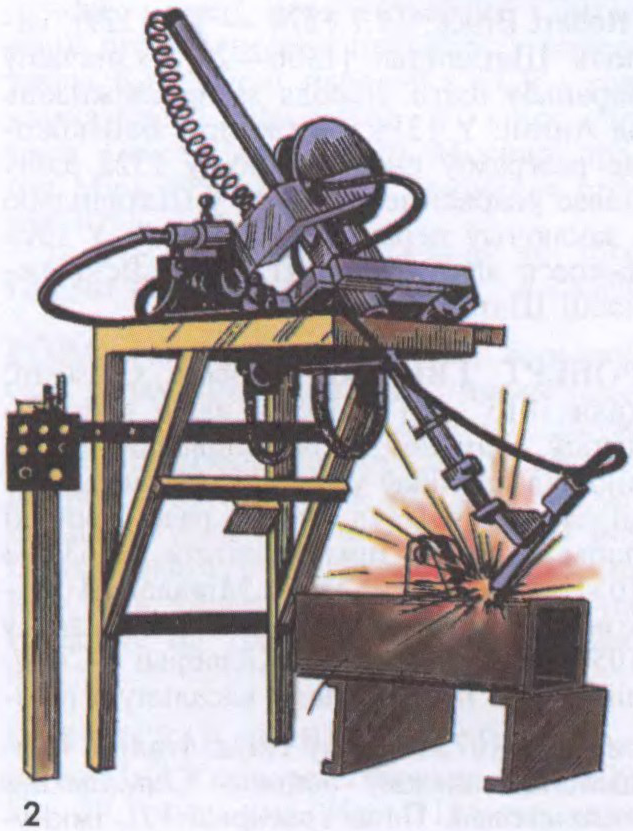
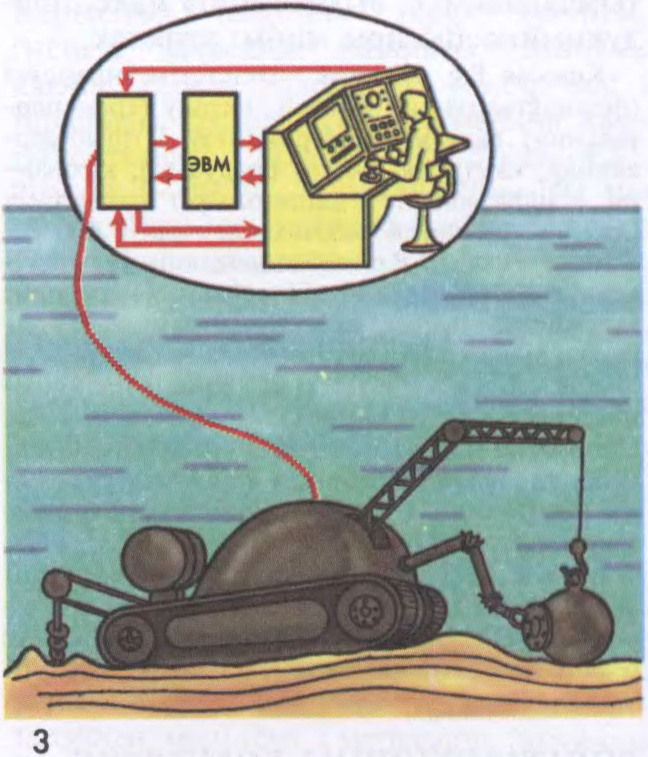
Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.

т. 13, с. 389

РОБАТАТЭХНІ́ЧНАЯ СІСТЭ́МА,

структурнае вытворчае падраздзяленне (рабатызаваны тэхналагічны комплекс, участак, цэх і інш.), у склад якога як сродак аўтаматызацыі ўваходзяць прамысловыя робаты. Аб’екты Р.с. звязаны паміж сабой, узаемазалежныя; іх функцыі і дзеянні (аперацыі), што імі выконваюцца, забяспечваюць выпуск прадукцыі. Аптымальная Р.с. вызначаецца макс. прадукцыйнасцю пры мінім. затратах.

Кожная Р.с. ўключае падсістэмы апрацоўкі (формаўтварэння) дэталей, патоку (транспартавання) вырабаў, інструментаў і прыстасаванняў. кантролю якасці прадукцыі, кіравання і інфармацыі і дапаможную падсістэму (для падтрымання работаздольнасці Р.с.). Робаты ў складзе Р.с. забяспечваюць індывідуальнае абслугоўванне абсталявання, групавое яго абслугоўванне пры лінейным, лінейна-паралельным або кругавым размяшчэнні.

Літ.:

Белянин П.Н. Робототехнические системы для машиностроения. М., 1986;

Соломенцев Ю.М., Сосонкин В.Л. Управление гибкими производственными системами. М., 1988;

Роботизированные производственные комплексы. М., 1987;

Попов Е.П. Робототехника и гибкие производственные системы. М., 1987;

Гавриш А.П., Ямпольский Л.С. Гибкие робототехнические системы. Киев, 1989.

А.​В.​Самойленка.

т. 13, с. 389

РОБАТАТЭХНІ́ЧНЫ КО́МПЛЕКС,

сукупнасць апрацоўчых і інш. машын, прамысловых робатаў, транспартнага і дапаможнага абсталявання, прызначаных для аўтам. выканання тэхнал. аперацый. Звычайна мае сістэму праграмнага кіравання на базе ЭВМ ці мікрапрацэсара, што дае магчымасць яго хуткай пераналадкі на апрацоўку інш. вырабу заменай інструменту або праграмы.

У склад найпрасцейшага Р.к. ўваходзяць адзінка вытв. абсталявання (тэхнал., кантрольна-вымяральнага, выпрабавальнага і інш.), прамысл. робат (робіць загрузку-выгрузку вырабаў) і кіроўная сістэма. Адзін робат звычайна абслугоўвае 2—3 і больш адзінак вытв. абсталявання. Складаныя Р.к. ўключаюць некалькі простых, аўтаматыз. склад загатовак і трансп. сістэму сувязі паміж комплексамі і складам. Яны могуць адначасова апрацоўваць некалькі розных вырабаў або выконваць некалькі розных аперацый на адным вырабе. Кампаноўка Р.к. ў залежнасці ад размяшчэння тэхнал. абсталявання бывае лінейная, кругавая, лінейна-кругавая; кіраванне — цэнтралізаванае (ад ЭВМ або спец. прыстасавання), дэцэнтралізаванае (ад мясц. прыстасаванняў кіравання, звязаных паміж сабой для ўзаемнай каардынацыі) і камбінаванае. Р.к. з’яўляецца першаснай ячэйкай гібкай аўтаматызаванай вытворчасці, апрацоўчым або зборачным гібкім вытворчым модулем. Дазваляе значна павысіць каэф. загрузкі і зменнасці абсталявання. Гл. таксама Рабатызаваны тэхналагічны комплекс.

Літ.:

Роботизированные производственные комплексы. М., 1987;

Черпаков Б.И., Великович В.Б. Робототехнические комплексы. М., 1989;

Попов Е.П. Робототехника и гибкие производственные системы. М., 1987.

Г.​І.​Хуцкі.

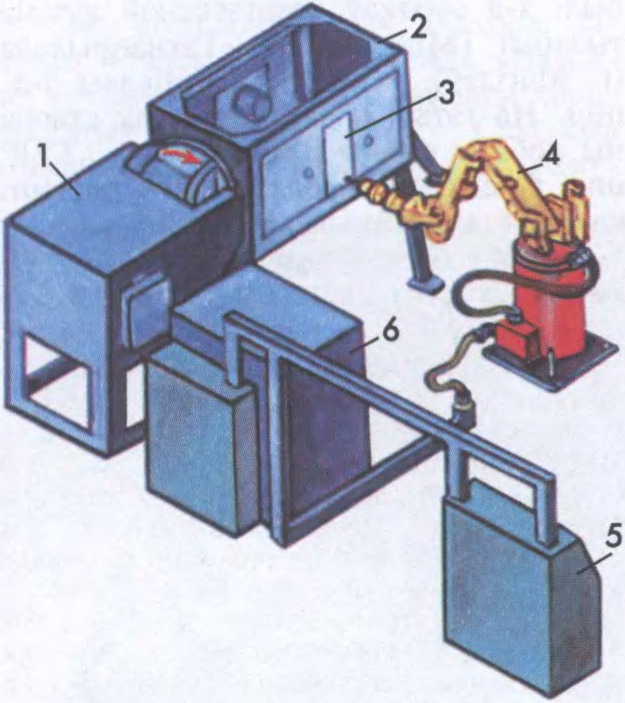
Робататэхнічны комплекс для свідравання і фасоннага фрэзеравання вырабаў: 1 — гідрафікаваны механізм; 2 — паваротнае прыстасаванне; 3 — панэль, якая апрацоўваецца; 4 — прамысловы робат; 5 — сістэма кіравання; 6 — гідрастанцыя.

т. 13, с. 390

РО́БЕРТС ((Roberts) Рычард) (1943, Вялікабрытанія),

амерыканскі вучоны ў галіне малекулярнай біялогіі. З 1963 у ЗША. Адкрыў (1977, адначасова і незалежна ад Ф.​Шарпа) перарывістую структуру гена. Нобелеўская прэмія 1993 (разам з Шарпам).

т. 13, с. 390

РО́БЕРТ БРУС, Роберт I Брус (Robert Bruce; 11.7.1274—7.6.1329),

кароль Шатландыі [1306—29]. Узначаліў барацьбу шатл. народа за незалежнасць ад Англіі. У 1314 у бітве пры Банакберне разграміў англ. армію, у 1322 адбіў новае ўварванне англічан у Шатландыю і заключыў перамір’е з Англіяй. У 1328 дамогся ад Англіі прызнання незалежнасці Шатландыі.

т. 13, с. 390

РО́БЕРТ ГВІСКА́Р (Robert Guiscard; каля 1015—17.7.1085),

адзін з правадыроў нарманаў, якія ўварваліся ў Італію. Удзельнічаў у войнах з візантыйцамі за тэр. ў Паўд. Італіі, разбіў войскі папы Льва IX пры Чывітатэ (1053). З 1057 граф Апуліі. Папа Мікалай II узаконіў заваяванні Р.Г. і абвясціў яго ў 1059 герцагам Апуліі, Калабрыі і Сіцыліі, а Р.Г. прынёс папу васальную прысягу. Да 1072 валодаў Паўд. Італіяй і Сіцыліяй, залажыў асновы Сіцылійскага каралеўства. Папа Грыгорый VII, імкнучыся прыпыніць далейшыя заваяванні Р.Г., адлучыў яго ў 1074 ад царквы, але ў 1080 зняў адлучэнне і перадаў Р.Г. ў лен усе занятыя ім тэрыторыі. Р.Г. перамог візантыйскія войскі Аляксея I Камніна каля Дырахія (1081). У 1084 прыйшоў на дапамогу папе Грыгорыю VII, якога ў Рыме трымаў у аблозе імп. Генрых IV. Выцесніў войскі імператара з Рыма, зруйнаваў і разрабаваў горад.

т. 13, с. 390