Пратэзы 1/457; 8/562; 11/364

Беларуская Савецкая Энцыклапедыя (1969—76, паказальнікі; правапіс да 2008 г., часткова)

ПРАТЭ́ЗЫ (ад грэч. prothesis далучэнне, дадатак),

прыстасаванні і апараты, якія замяшчаюць форму і функцыю страчаных або функцыян. непаўнацэнных органаў чалавека. Канструкцыі П. заснаваны на дасягненнях фізіялогіі, біямеханікі, электронікі, тэхналогіі матэрыялаў і інш. Пашыраны П. з палімераў, аблегчаных сплаваў (напр., дзюралюміній), камбінаваныя. Раней П. былі пераважна з дрэва, скуры, металаў. Робяць П. рук, ног, зубоў (гл. Пратэзаванне зубоў), вока. Створаны біякіравальныя П. (кіруюцца біяэл. сігналамі з мышцаў куксы) і інш. Адрозніваюць П. часовыя (напр., для фарміравання куксы і абучэння хворага хадзьбе пасля ампутацыі), пастаянныя (верхніх і ніжніх канечнасцей пасля фарміравання куксы), рабочыя (актыўныя), касметычныя (без аднаўлення функцый); гл. таксама Штучныя органы і апараты. На Беларусі П. распрацоўваюць у НДІ траўматалогіі і артапедыі.

т. 13, с. 26

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ПРАТЭЗАВА́ННЕ ЗУБО́Ў,

аднаўленне цэласнасці зубных радоў з дапамогай зубных пратэзаў. Аднаўляе таксама дыкцыю, эстэт. выгляд чалавека.

У залежнасці ад дэфектаў зубных радоў існуюць розныя канструкцыі зубных пратэзаў (няздымныя, здымныя, умоўна здымныя). Няздымныя (каронкі, мостападобныя пратэзы) робяць пры дэфектах каронак зуба або пры страце 1—3 зубоў. Здымныя пратэзы (пласціністыя, бюгельныя) выкарыстоўваюць пры значных дэфектах зубных радоў. З укараненнем у стаматалогію імплантантаў магчымасці П.з. значна пашырыліся. Праводзіцца дэнтальная імплантацыя (пры недастаткова надзейнай фіксацыі пратэзаў у поласці рота). Выкарыстанне ўнутрыкасцявых імплантантаў дазваляе пазбегнуць здымных пратэзаў або значна палепшыць іх фіксацыю.

А.​С.​Арцюшкевіч.

т. 13, с. 26

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ЛЕЙКАПЛАКІ́Я (ад грэч. leucos белы + plakion плітка, пласцінка),

пашкоджанне слізістай абалонкі чалавека ў выніку працяглага ўздзеяння раздражняльнікаў (алкаголь, тытунь, зубныя пратэзы і інш.). Адносіцца да перадпухлінных хвароб. Найчасцей хварэюць мужчыны. Выяўляецца ачагамі шаравата-белага колеру на слізістых абалонках языка, шчок, геніталіяў з нязначнымі ўшчыльненнямі; пры працяглым існаванні адбываецца патаўшчэнне слізістай абалонкі, сасочкавыя разрастанні, магчымы пераход у плоскаклетачны рак. Лячэнне тэрапеўтычнае, хірургічнае, прамянёвая тэрапія.

Н.​З.​Ягоўдзік.

т. 9, с. 189

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

КУЛІ́БІН (Іван Пятровіч) (21.4.1735, г. Ніжні Ноўгарад, Расія — 11.8.1818),

расійскі механік-самавучка і вынаходнік. У 1764—67 сканструяваў гадзіннік у форме яйца са складаным механізмам аўтам. дзеяння. У 1769—1801 кіраваў мех. майстэрнямі Пецярб. АН. Стварыў «люстраны ліхтар» (прататып пражэктара), «планетны» кішэнны гадзіннік, цялежку-самакат, «мех. ногі» (пратэзы), ліфт, аптычны тэлеграф і код для перадачы паведамленняў і інш. Распрацаваў спосабы шліфавання шкла для мікраскопаў, тэлескопаў і да т.п. прылад. У 1776 пабудаваў мадэль аднаарачнага моста з фермамі цераз р. Нява, у 1804 у г. Ніжні Ноўгарад — «вадаходнае судна», якое магло рухацца супраць цячэння.

т. 9, с. 5

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

МАРЭ́СЬЕЎ (Аляксей Пятровіч) (н. 20.5.1916; г. Камышын Валгаградскай вобл., Расія),

савецкі ваенны лётчык, Герой Сав. Саюза (1943). Канд. гіст. н. (1956). Скончыў Батайскую авіяц. школу (1940), Вышэйшую парт. школу (1952). У Вял. Айч. вайну ў час паветр. бою (сак. 1942) збіты, цяжка паранены, 18 сутак поўз да лініі фронту. Пасля ампутацыі абедзвюх ног асвоіў пратэзы і вярнуўся ў авіяцыю; збіў яшчэ 7 самалётаў (усяго 11). У 1956—83 адказны сакратар Сав. к-та ветэранаў вайны. Жыццю М. прысвечаны кн. Б.​Палявога «Аповесць пра сапраўднага чалавека»(1946), аднайменныя кінафільм (1948) і опера С.​Пракоф’ева (паст. 1960). Аўтар кнігі «На Курскай дузе» (1960).

т. 10, с. 161

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

БІЯКІРАВА́ННЕ,

спосаб кіравання механізмамі, прыладамі і прыстасаваннямі, пры якім у якасці кіроўных сігналаў выкарыстоўваюцца розныя праяўленні жыццядзейнасці арганізма чалавека (часам паняцце біякіравання пашыраецца і на інш. жывыя сістэмы). Для біякіравання могуць выкарыстоўвацца біяпатэнцыялы, гукі, што суправаджаюць працэс дыхання і работу сэрца, ваганні т-ры цела і інш. Найб. пашыраны сістэмы з біяэлектрычным кіраваннем, у якіх біяпатэнцыялы, што генерыруюцца галаўным мозгам, сардэчнай і шкілетнымі мышцамі, нервамі, узмацняюцца і пераўтвараюцца ў іншыя сігналы для ўздзеяння на кіроўны аб’ект.

Сістэмы біякіравання выкарыстоўваюцца ў тэхніцы (напр., для кіравання маніпулятарам, лятальным апаратам, калі на пілота ўздзейнічаюць моцныя перагрузкі і рухі яго абцяжараны). Асабліва пашыраны ў медыцыне, напр., біяпатэнцыялы галаўнога мозга служаць для кантролю глыбіні наркозу ў час хірург. аперацый. Біякіраванні з выкарыстаннем біяпатэнцыялаў сэрца ўжываюцца ў дыягнастычных прыладах, якія забяспечваюць уключэнне сігналізацыі і рэгістравальнай апаратуры (напр., пры парушэннях сардэчнага рытму) і ў мед. прыладах для аўтам. падтрымання функцый арганізма (напр., у апаратах для штучнага кровазвароту). Значную групу прыстасаванняў з біякіраваннем складаюць актыўныя пратэзы, для кіравання якімі выкарыстоўваюцца біяпатэнцыялы, што ўзнікаюць у тканках здаровых, часткова ампутаваных ці паралізаваных канечнасцяў.

М.​П.​Савік.

т. 3, с. 169

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

РОБАТАТЭ́ХНІКА,

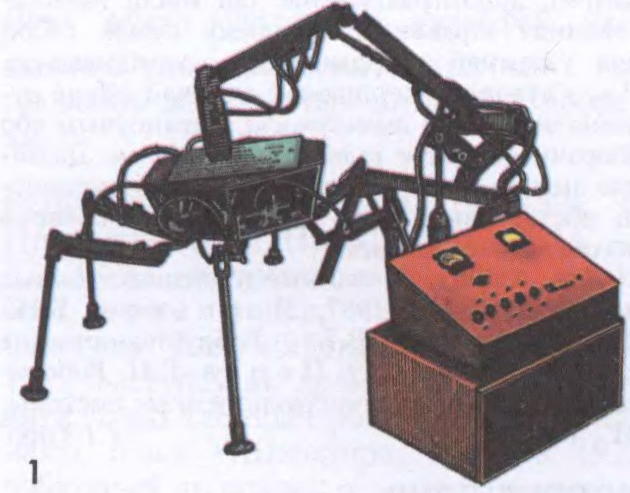
галіна навукі і тэхнікі, якая займаецца вывучэннем, стварэннем і выкарыстаннем робатаў. Уключае: галіну механікі, звязаную з распрацоўкай мех. канечнасцей — маніпулятараў, у т. л. для выканання вытв. аперацый, а таксама з прыстасаваннем тэхналогіі вытв-сці да магчымасцей прамысловых робатаў (прамысл. Р., або робататэхналогія); раздзелы, звязаныя са стварэннем і выкарыстаннем штучных органаў пачуццяў (сенсорная тэхналогія), з навучаннем робата элементам разумовай дзейнасці (інтэлект штучны), з імітацыяй здольнасці чалавека або жывёлы перамяшчацца ў любым напрамку (мабільныя робаты-цялежкі на колах, шагаючыя апараты, пратэзы, тэхн. сістэмы біёнікі) і інш. Асн. сродак сучаснай Р. — робат-маніпулятар, мае ад 3 да 8 ступеняў рухомасці, у якасці праграмнага кіравання — звычайна многапрацэсарную ЭВМ.

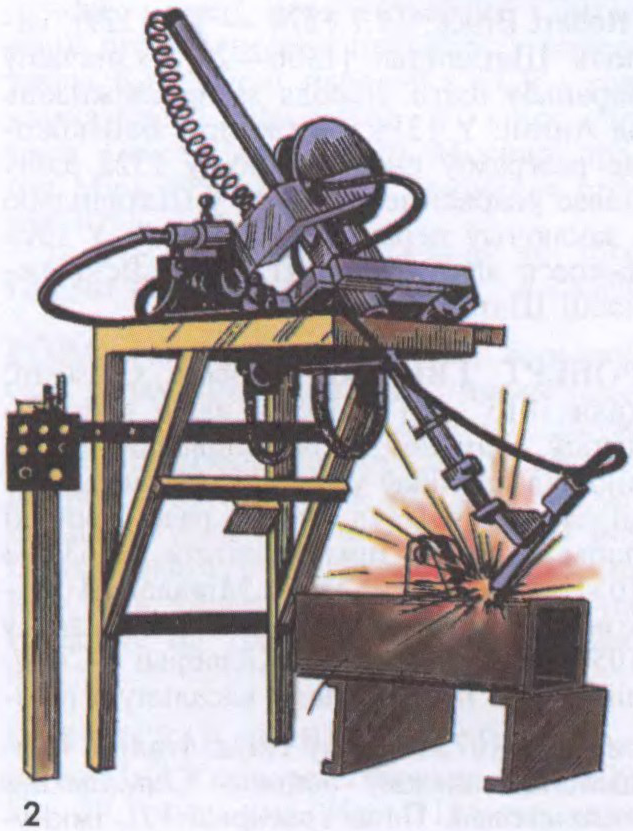
Звесткі пра штучныя жывыя істоты ёсць у многіх стараж. міфах. Паводле аднаго з іх, афінскі механік і скульптар Дэдал стварыў некалькі мех. статуй багоў (у т. л. Афрадыты), якія маглі рабіць розныя рухі. Дакладна вядома пра статуі багоў, якія рухаліся з дапамогай механізмаў, створаных Геронам Александрыйскім (1 ст. н.э). Паўзаній (2 ст. н.э.) сведчыць пра мех. арла, які мог падымацца ў паветра. Адмысловыя мех. людзі і жывёлы зроблены майстрамі сярэдневякоўя і больш познімі, напр., мех. чалавек Альберта Вялікага (13 СТ.), які мог адказваць на пытанні, певень, які махаў крыламі (13 ст), качка, якая пырхала, брала, праглынала і ператраўляла ежу, франц. механіка Ж.​Вакансона (18 ст.), андроід «пісец» швейц. гадзіншчыка П.​Ж.​Дроза (18 ст.), мех. лялькі «каракуры» яп. лялечных тэатраў (17—19 ст). Першы робат сканструяваў амер. інж. Дж.​Венслі ў 1927 (экспанаваўся на Сусв. выстаўцы ў Нью-Йорку), яп вучоны Н.​Макота ў 1928 стварыў робат «Прыродазнавец» (лічыцца пачаткам яп. робатабудавання). У 1930-я г. ў сувязі з аўтаматызацыяй вытворчасці пашырылася выкарыстанне робатаў-аўтаматаў. У 1960-х г. у ЗША узніклі прамысл. робаты, якія пачалі ўключацца ў зборачныя гібкія вытворчыя модулі і сталі структурным элементам гібкай аўтаматызаванай вытворчасці. Сродкі Р. пачалі выкарыстоўвацца як асн. тэхнал. машына (для апрацоўкі дэталей) або для выканання дапаможных аперацый (загрузкі станкоў і інш.; гл. Рабатызаваны тэхналагічны комплекс). Асн. адрозненне сістэм Р. ад аўтаматычных ліній і станкоў-аўтаматаў — магчымасць хуткага перапраграмавання і пераналадкі на выкананне інш. тэхнал. задачы. У сувязі з гэтым Р. знайшла выкарыстанне пры вытв-сці невял. партый вырабаў або дзе па тэхналогіі патрэбны складаныя маніпуляцыйныя аперацыі (напр., пры кропкавай і дугавой зварцы корпусных дэталей). У канцы 1960-х г. у Р. ўзнік новы навук. кірунак, звязаны са стварэннем інтэлектных робатаў. Важнай сферай выкарыстання Р. сталі маніпуляцыйныя аперацыі ў экстрэмальных асяроддзях (з ядавітымі або радыеактыўнымі рэчывамі, у вакууме, космасе і інш). У 1970—80-я г. робатабудаванне ператварылася ў развітую галіну прам-сці.

На Беларусі Р. развіваецца з 1975, калі пачалі выпускацца і выкарыстоўвацца прамысл. робаты. Вытворцамі прамысл. робатаў і робататэхн. комплексаў былі з-д сродкаў комплекснай аўтаматызацыі (Мінск), ВА «Тэхнапрылада» (г. Магілёў), Мінскі гадзіннікавы з-д і інш. На гэтых прадпрыемствах створаны робаты серый РМ, «Гранат», ТУР і інш. Спажыўцы сродкаў Р. — гадзіннікавы, тэлевізійныя, трактарны і інш. з-ды (гл. Прыладабудаванне). У 1983 у БПА створаны першы ў СССР факультэт робатаў і робататэхн. сістэм (з 1998 — інфарм. тэхналогій і робататэхнікі).

Літ.: Маслов В.А., Муладжанов Ш.С. Робототехника берет старт. М., 1986; Накано Э. Введение в робототехнику: Пер. с яп. М., 1988; Боголюбов А.Н., Никитин Д.А. Популярно о робототехнике. Киев, 1989; Фу К., Гонсалес Р., Ли К. Робототехника: Пер. с англ. М., 1989; Попов Е.П. Робототехника и гибкие производственные системы. М., 1987; Баранов В.В., Кулешов В.С., Третьяков Э.А. Современное состояние и тенденции развития промышленной робототехники. М., 1988.

Г.​І.​Хуцкі, У.​М.​Сацута.

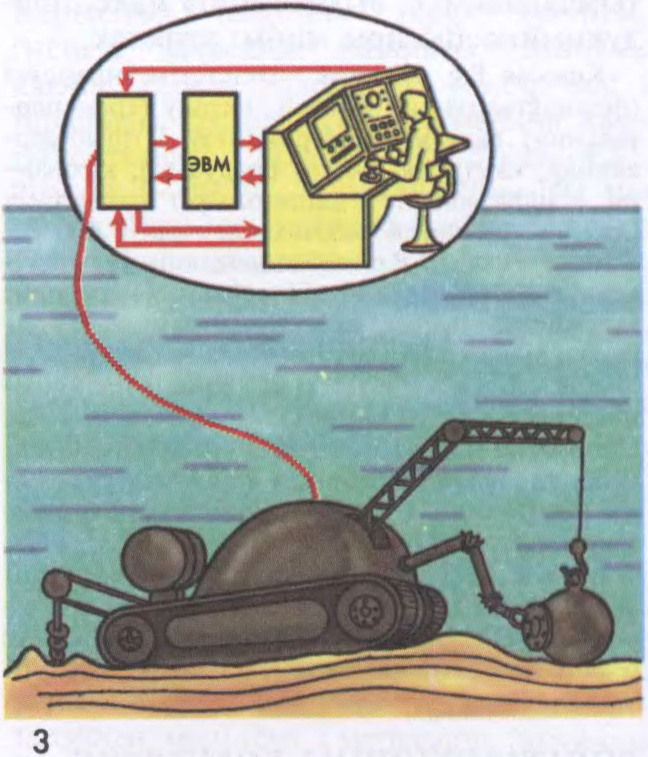
Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.

т. 13, с. 389

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)