ЛЕ́ЙБНІЦ ((Leibniz) Готфрыд Вільгельм) (1.7.1646, г. Лейпцыг, Германія — 14.11.1716),

нямецкі вучоны, філосаф, грамадскі дзеяч. Вучыўся ў Лейпцыгскім і Іенскім ун-тах (1661—66). У 1672—76 на дыпламат. рабоце ў Парыжы. З 1676 на службе ў гановерскіх герцагаў. Заснавальнік (1700) і першы прэзідэнт Берлінскай АН. Адзін са стваральнікаў дыферэнцыяльнага і інтэгральнага вылічэння, даследчык у галіне фізікі і механікі, пачынальнік матэм. логікі. Займаўся геалогіяй, біялогіяй, псіхалогіяй, лінгвістыкай, гісторыяй, юрыспрудэнцыяй. Аўтар шэрагу тэхн. вынаходстваў (гідраўлічны рухавік, лічыльная машына, пнеўматычныя прылады і інш.). Асн. творы: «Новая сістэма прыроды» (1695), «Новыя вопыты пра чалавечы розум» (1704), «Новы метад максімумаў і мінімумаў» (1684), «Тэадыцэя» (1710), «Манадалогія» (1714). Быццё ўяўляў як бясконцую колькасць дзейных субстанцый, непадзельных першаэлементаў — манад, якія з’яўляюцца духоўнымі, дзейнымі ўтварэннямі. Кожная з манад, паводле Л., першапачаткова валодае здольнасцю ўспрымаць (перцэпцыяй), але гэта толькі бессвядомы стан манады; усвядомленым успрыманнем (аперцэпцыяй) валодае толькі чалавек. У тэорыі пазнання Л. імкнуўся пераадолець крайнасць дэкартаўскага рацыяналізму і эмпірызму Дж.​Лока, адмаўляў вучэнне Р.​Дэкарта пра прыроджаныя ідэі і вучэнне Лока пра душу як «чыстую дошку». Ён лічыў, што існуюць ісціны фактаў (адкрываюцца вопытам) і метафіз. (вечныя) ісціны, якія выяўляюцца з дапамогай розуму. На Беларусі філас. і навук. працы Л. былі вядомы з 1-й пал. 18 ст.; уплыў яго ідэй заўважаецца ў працах Б.​Дабшэвіча, Г.​Каніскага і інш. бел. мысліцеляў.

Тв.:

Рус. пер. — Соч. Т. 1—4. М., 1982—89.

Т.​І.​Адула.

Г.Лейбніц.

т. 9, с. 188

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

РУХАВІ́К УНУ́ТРАНАГА ЗГАРА́ННЯ,

від цеплавога рухавіка, у якім хім. энергія, выдзеленая пры згаранні паліва, пераўтвараецца ў мех. энергію або ў кінетычную энергію рэактыўнага струменя. Падзяляюцца на поршневыя, газатурбінныя рухавікі і рэактыўныя рухавікі.

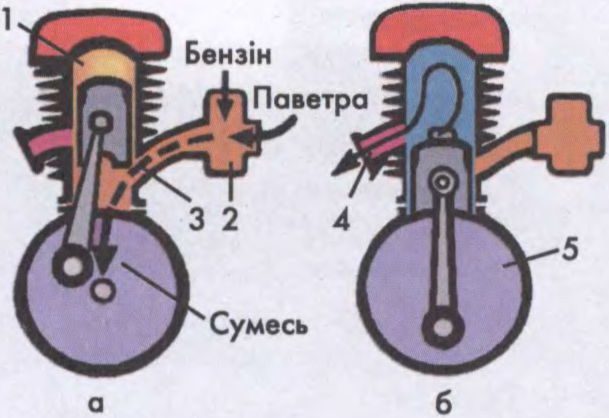
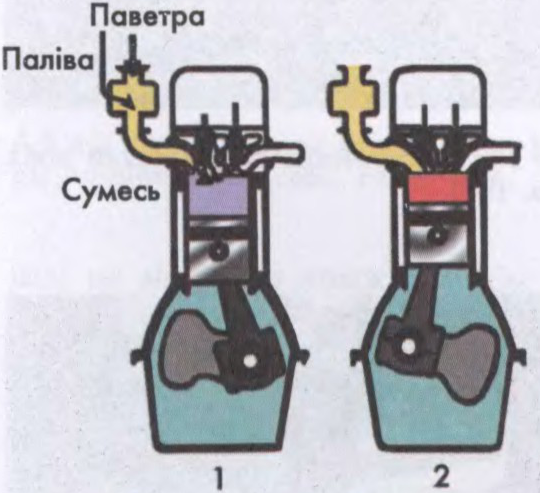
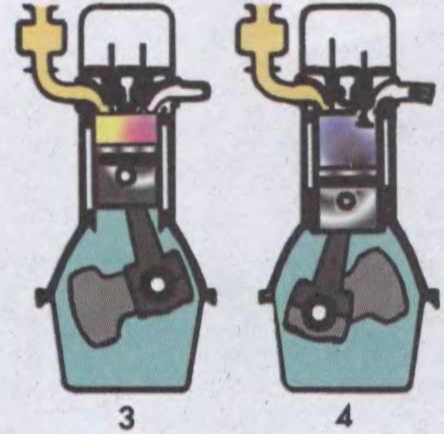
Поршневыя Р.ў.з. маюць крывашыпна-шатунны (ці ротарны; гл. Ротарная машына) і газаразмеркавальны механізмы, сістэмы сілкавання, запальвання, ахаладжэння, змазкі і рэгулявання. Бываюць 2- і 4-тактавыя (найб. пашыраны). Акрамя таго, адрозніваюць газавыя рухавікі і рухавікі вадкага паліва (лёгкага, напр., бензіну і цяжкага, напр., дызельнага), а таксама рухавікі з унутр. і знешнім сумесеўтварэннем. Да Р.у.з. адносяць карбюратарныя (гаручая сумесь утвараецца ў карбюратары), помпава-карбюратарныя (сумесь утвараецца ва ўсмоктвальным трубаправодзе, куды паліва ўпырскваецца помпай) і газазмяшальныя (сумесь газавага паліва і паветра ўтвараецца ў газазмяшальніку). Запальванне ў такіх рухавіках прымусовае ад іскры ці факела. У рухавіках з унутр. сумесеўтварэннем запальванне гаручай сумесі ажыццяўляецца ад напаленай дэталі камеры згарання (каларызатара) ці ад нагрэтага сціснутага паветра (гл. Дызель). Р.ў.з. выкарыстоўваюцца на аўтамаб., чыг. і марскім транспарце, у ваеннай справе, энергетыцы і інш.

Літ.:

Двигатели внутреннего сгорания: Теория поршневых и комбинированных двигателей. 4 изд. М., 1983.

Я.​А.​Старадзетка, Ч.​Б.​Драбышэўскі.

Схема работы двухтактнага рухавіка ўнутранага згарання: а — сцісканне гаручай сумесі ў цыліндры і запаўненне крывашыпнай камеры; б — прадуўка прадзіманне* і выпуск; 1 — цыліндр; 2 — карбюратар; 3 — упускное акно; 4 — выпускное акно; 5 — крывашыпная камера.
Схема работы чатырохтактнага карбюратарнага рухавіка ўнутранага згарання: 1 — упусканне; 2 — сцісканне; 3 — рабочы ход; 4 — выпусканне.

т. 13, с. 476

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

АЎТАМАТЫЗА́ЦЫЯ ПРАЕКТАВА́ННЯ,

выкарыстанне ЭВМ і інш. сродкаў аўтаматызацыі, аб’яднаных у сістэму класа «чалавек—машына» для праектавання машын, абсталявання, збудаванняў і інш. аб’ектаў.

Аўтаматызацыя праектавання дае магчымасць павялічыць дакладнасць разлікаў і канструктарскай дакументацыі, выбіраць варыянты для рэалізацыі на аснове матэм. аналізу ўсіх або большасці з іх, скараціць тэрміны праектавання і інш. Метады і сродкі аўтаматызацыі праектавання залежаць ад характару і прызначэння аб’екта праектавання. Найб. істотныя вынікі атрымліваюцца пры аўтаматызацыі праектавання складаных тэхн. сістэм і збудаванняў, пры падрыхтоўцы праграмна-кіравальнага выканаўчага абсталявання. З дапамогай графапабудавальнікаў, друкавальных прыстасаванняў і інш. сродкаў вываду інфармацыі вынікі аўтаматызацыі праектавання аўтаматычна выдаюцца ў выглядзе схем, чарцяжоў ці графікаў (табліц) на аркушах паперы чарцёжных фарматаў, магнітнай стужцы, мікрафільмах і інш. або на спец. экране. Пры аўтаматызацыі праектавання машын і механізмаў па зыходных даных вызначаюць найлепшы варыянт кампаноўкі вырабу, выбіраюць і разлічваюць канструкцыю і яе асобныя вузлы, аптымізуюць допускі і пасадкі, вызначаюць форму спалучаных паверхняў, чысціню іх апрацоўкі і інш.

Навукова-тэхн. распрацоўкі сістэм аўтаматызацыі праектавання вядуцца ў Ін-це тэхн. кібернетыкі АН Беларусі з 1960-х г.: сфармуляваны асновы аўтаматызацыі праектавання ў машынабудаванні; створаны першыя алгарытмы, праграмы і тэхн. сродкі канструявання і тэхнал. падрыхтоўкі вытв-сці машын і абсталявання; распрацаваны «аўтаматычны чарцёжнік» дае магчымасць з вял. дакладнасцю рабіць чарцяжы вырабаў складанай канфігурацыі (карабельных вінтоў, крыла самалёта, лапатак рабочых колаў турбін і інш.).

Літ.:

Системы автоматизированного проектирования технологических процессов, приспособлений и режущих инструментов. М., 1988;

Ракович А.Г. Основы автоматизации проектирования технологических приспособлений. Мн., 1985.

А.​Г.​Раковіч.

т. 2, с. 115

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

КАНВЕ́ЕР (англ. conveyer ад convey перавозіць, перамяшчаць),

транспарцёр, устаноўка або машына бесперапыннага дзеяння для перамяшчэння сыпкіх, кускавых ці штучных грузаў. Выкарыстоўваецца пры пагрузачна-разгрузачных работах, выкананні паслядоўных тэхнал. аперацый у паточнай вытв-сці (напр., зборачных, сартавальных, ліцейных), як пасаж. транспарт і інш.

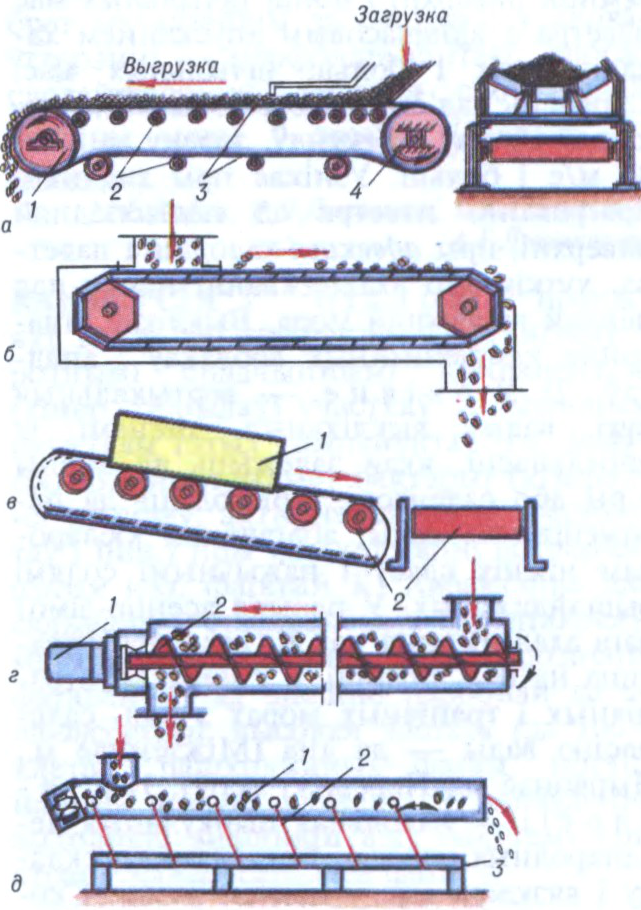
Паводле грузанясучага элемента К. падзяляюцца на стужачныя (з гумавай або стальной стужкай, якая рухаецца са скорасцю да 8 м/с), пласціністыя (з шарнірна злучаных стальных пласцін, скорасць да 1 м/с), скрабалкавыя (ланцуг са скрабалкамі, якія рухаюцца ў жолабе або корабе), цялежкавыя (цялежкі, злучаныя цягавым ланцугом, рухаюцца па рэйкавых пуцях), каўшовыя і люлькавыя (з каўшамі і люлькамі, падвешанымі на ланцугу) і інш. Бываюць з цягавым органам (стужкай, ланцугом, канатам) і без яго. К. без цягавага органа падзяляюцца на вінтавыя (шнэкі, вінтавыя спускі), інерцыйныя хістальныя (перамяшчаюць сыпкія і кускавыя грузы зваротна паступальным рухам з паскораным зваротным ходам), вібрацыйныя (жолаб або труба сваім зваротна-паступальным рухам вял. частаты транспартуюць пыльныя, ядавітыя і гарачыя грузы), ролікавыя (ральгангі) і інш. Да спецыялізаваных К. адносяць элеватары, эскалатары, стакеры, рухомыя тратуары і інш., а таксама магнітадынамічныя К. для перамяшчэння па трубах і латаках расплаўленага металу з дапамогай эл.-магн. індукцыйных помпаў.

І.​І.​Леановіч.

Схемы канвеераў: а — стужачнага (1, 4 — ніжняя і прывадная станцыі, 2 — ролікі, 3 — стужка); б — пласціністага; в — ролікавага (1 — груз, 2 — ролікі); г — вінтавога (1 — прывод, 2 — вінт); д — хістальнага (1 — жолаб, 2 — пругкія стойкі, жорстка замацаваныя на раме 3).

т. 7, с. 573

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ПАДБО́РШЧЫК,

прычапная машына для падбірання з поля сена, саломы, ільняной трасты і інш. пры ўборцы с.-г. культур.

Падборшчык-капаклад выкарыстоўваецца для падбірання сена або саломы з валкоў і ўкладкі копаў. Рабочыя органы — падборшчык барабаннага тыпу, транспарцёр і камера-капноўшчык. Падборшчык-стогаскладальнік прызначаны для падбірання сена або саломы з валкоў і ўтварэння стога. Мае падборшчык барабаннага тыпу, вентылятар-шпурлялку, прасавальную камеру, падпрасоўваючы апарат. Падборшчык-ушчыльняльнік падбірае з валкоў салому, сена, правяленую траву і грузіць яе ў трактарны прычэп з адначасовым ушчыльненнем масы. Мае барабанны падборшчык, біцер з зубамі, загружальны механізм грабельнага тыпу, загружальны канал. Прэс-падборшчык падбірае з валкоў сена або салому, прасуе іх у цюкі прамавугольнай ці цыліндрычнай формы, абвязвае цюкі шпагатам або дротам Выкарыстоўваецца і ў стацыянарных умовах пры падачы сена (саломы) уручную. Аснашчаны падборшчыкам барабаннага тыпу, двума ўпакоўшчыкамі (механізмамі падачы масы), прасавальнай камерай, вязальным апаратам. Падборшчыкі трасты падбіраюць з рассцеленай на зямлі стужкі льняную трасту або абмалочаную салому і вяжуць яе ў снапы; падборшчык бавоўны падбірае бавоўну-сырэц, якая ўпала на зямлю, і часткова ачышчае яе, збірае ў бункер і перагружае ў трансп. сродак.

В.​М.​Кандрацьеў.

Тэхналагічныя схемы падборшчыкаў: а — прэс-падборшчык сена поршневага тыпу (1 — падборшчык, 2 — загрузчык, 3 — поршань, 4 — вязальны апарат, 5 — механізм ушчыльнення цюка); б — прэс-падборшчык сена барабаннага тыпу (1 — падборшчык, 2 — вязальны апарат, 3 — прасавальны механізм — транспарцёр, 4 — вальцы); в — падборшчык ільносаломы і трасты (1 — падбіральны барабан, 2 — комлепадбівальнік, 3 — Вязальны апарат, 4 — сноп).

т. 11, с. 487

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ПАД’ЁМНЫ КРАН,

грузападымальная машына перыядычнага (цыклічнага) дзеяння для падняцця і перамяшчэння грузаў на невял. адлегласці. Бываюць паваротныя і непаваротныя, стацыянарныя і перасоўныя. Выкарыстоўваюцца ў цэхах прамысл. прадпрыемстваў, на буд-ве, транспарце і інш.

Асн. часткі П.к.: нясучыя канструкцыі (маставая ці кансольная ферма, вежа, мачта, страла, партал), гал. грузапад’ёмны механізм (лябёдка, тэльфер), сілавая ўстаноўка (электрычны рухавік, дызель і інш.), механізмы перамяшчэння крана, павароту, грузазахопныя прыстасаванні і інш. Паваротныя П.к. бываюць: чыгуначныя, веласіпедныя (з рэйкамі на розных узроўнях), пнеўмаколавыя, аўтакраны, гусенічныя, насценныя і дахавыя. Непаваротныя: маставыя з катучай маставой фермай, што перамяшчаецца па рэйках (у т. л. кран-бэлькі), перагрузачныя (маставыя перагружальнікі, казловыя і кабельныя краны), насценна-кансольныя. Ёсць таксама паваротныя і непаваротныя плывучыя краны, высокія мачтавыя і вежавыя краны, спец. металургічныя і інш. У цяжкадаступных месцах выкарыстоўваюць верталёты-краны. Грузападымальнасць П.к. да 2,5 тыс. т. Простыя драўляныя П к выкарыстоўваліся да канца 18 ст., суцэльнаметалічныя з’явіліся ў 1820-х г., з мех. прыводам — у 1830-х г. Паравы П.к. створаны ў 1830, гідраўлічны ў 1847 (Вялікабрытанія), з электрарухавіком у 1880—85, з рухавіком унутр. згарання ў 1895 (ЗША, Германія). У Расіі вытв-сць П.к. пачата ў канцы 19 ст.

Літ.:

Справочник по кранам. Т. 1—2. Л., 1988.

І.​І.​Леановіч.

Пад’ёмныя краны: 1—6 — паваротныя (1 — чыгуначны, 2 — пнеўмаколавы, 3 — гусенічны, 4 — партальны, 5 — мачтава-стралавы, 6 — суднавы); 7—9 — непаваротныя (7 — насценна-кансольны, 8 — маставы, 9 — кабельны).

т. 11, с. 494

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ВЕЛАСІПЕ́Д [франц. vélocipede ад лац. velox (velocis) хуткі + pes (pedis) нага],

двух- ці трохколавая машына, якая прыводзіцца ў рух з дапамогай нажных педалей. Бываюць веласіпеды дарожныя (мужчынскія і жаночыя), лёгкадарожныя, юнацкія, спарт. (у т. л. тандэмы), дзіцячыя і спец. (грузавыя, цыркавыя, велакаляскі і інш.).

Папярэднікі веласіпеда — чатырохколавыя павозкі-самакаты, вядомыя з 16 ст. Першы двухколавы веласіпед з педалямі і рулём зроблены ў Расіі ўральскім кавалём Я.​М.​Артамонавым (1801). У 1815—50-я г. немцы К.​Драйз і Ф.​М.​Фішэр, шатландзец Г.​Далзел, англічанін Трэфу, французы П.​Лалеман і М.​Мішо ўдасканальвалі канструкцыю веласіпеда. Англ. інжынер Сержан у 1869 выкарыстаў ланцуговую перадачу, шатландзец Дж.​Б.​Данлап у 1888 замяніў гумавыя шыны пнеўматычнымі. Прамысл. вытв-сць веласіпедаў пачалася ў канцы 19 ст., калі сталі выкарыстоўваць стальныя трубы для рамы, ланцуговую перадачу на задняе кола, механізм свабоднага ходу і інш. Сучасныя дарожныя веласіпеды маюць трывалую раму, шырокія (1¼—1½″) шыны, масу каля 16 кг, у лёгкадарожных маса каля 14 кг, шыны меншага сячэння (1—1¼″), ручныя калодачныя тармазы. Спарт. веласіпеды адрозніваюцца аблегчанай канструкцыяй (8—11 кг) з легіраваных сталяў (часам з тытану) і дуралюміну, нізка апушчаным рулём, пераключальнікам скорасці і ручных барабанных тармазоў у шашэйных і адсутнасцю свабоднага ходу ў трэкавых веласіпедаў (гл. Веласіпедны спорт). Пашыраны складныя веласіпеды і з падвесным маторам. Буйная вытв-сць веласіпедаў у краінах Зах. Еўропы (Галандыя, Бельгія), Азіі (Кітай). На Беларусі вядучы вытворца дарожных веласіпедаў для дарослых з закрытай і складной рамамі — Мінскі матацыклетны і веласіпедны завод.

Веласіпеды: 1 — дарожны з грузавой цялежкай; 2 — дзіцячы; 3 — дарожны са складной рамай; 4 — спартыўны (гоначны).

т. 4, с. 64

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ПНЕЎМАТЫ́ЧНЫ ТРА́НСПАРТ,

сукупнасць установак і сістэм для перамяшчэння насыпных грузаў, кантэйнераў (патронаў) у струмені паветра ці інш. газу пад уздзеяннем перападу ціску. Устаноўкі звычайна складаюцца з загрузачнага прыстасавання, трансп. трубаправода (аэражолаба), пераключальнікаў патоку, аддзяляльнікаў матэрыялу, пылаўлоўніка, кампрэсарнай устаноўкі ці вакуум-помпы.

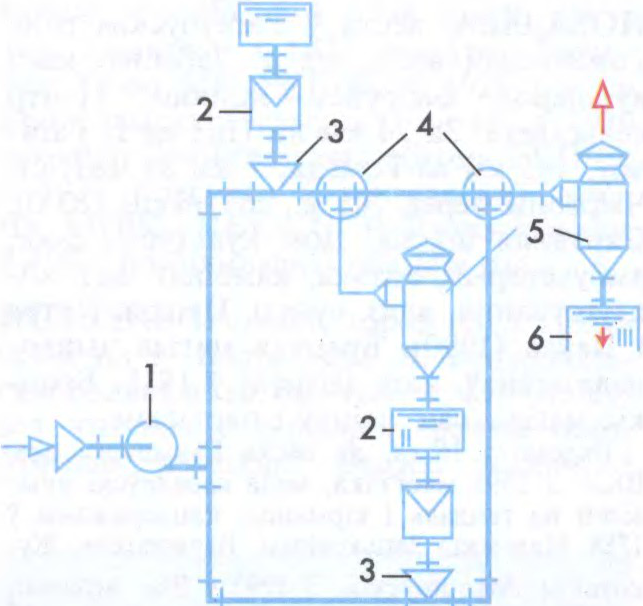
Прынцып дзеяння П.т. залежыць ад прынятай сістэмы ўтварэння паветр. патоку. Выраб сістэмы абумоўлены відам матэрыялу, што транспартуецца, яго вільготнасцю, неабходнай прадукцыйнасцю і ўмовамі функцыянавання. Адрозніваюць усмоктвальныя (ціск да 0,05 МПа), нагнятальныя (0,6 МПа) і камбінаваныя сістэмы. Ва ўсмоктвальнай сістэме вакуум-помпа стварае разрэджанне і пад уздзеяннем атм. ціску паветра разам з матэрыялам усмоктваецца ў трубаправод і паступае ў пункт прызначэння (асаджвальнік), дзе скорасць паветр. патоку рэзка памяншаецца і матэрыял асаджваецца. Дыяметр трансп. трубаправода ў такіх сістэмах ад 50 да 200 мм. У нагнятальнай сістэме кампрэсар нагнятае сціснутае паветра ў трубаправод, куды адначасова спец. сілкавальнік прымусова падае матэрыял. Паветраны паток уцягвае матэрыял і транспартуе яго ў аддзяляльнік, з якога паветра праз фільтр выкідваецца ў атмасферу. Дыяметр трансп. трубаправода 50—100 мм. У камбінаваных сістэмах (вакуумна-нагнятальных) падача матэрыялу ў трубаправод і асаджвальнік ажыццяўляецца ўсмоктваннем, а да месца прызначэння — нагнятаннем. Дыяметр трансп. трубаправода дасягае 250 мм. Выкарыстоўваюць у прам-сці (напр., на металург. з-дах для сувязі плавільных аддзяленняў з экспрэс-лабараторыямі), сельскай гаспадаркі (напр., для разгрузкі-пагрузкі зерня), буд-ве, сферы абслугоўвання, як від сувязі (пнеўмапошта) у друкарнях, б-ках, на складах.

Літ.:

Хрусталев Б.М., Кислов Н.В. Пневматический транспорт. Мн., 1998.

І.​І.​Леановіч.

Пнеўматычны транспарт. Прынцыповая схема ўстаноўкі нагнятальнага тыпу: 1 — паветрадуўная машына; 2 — сілкавальнік; 3 — змяшальнік; 4 — пераключальнік; 5 — аддзяляльнік; 6 — бункер.

т. 12, с. 445

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

ПРЫКЛАДНА́Я ЛІНГВІ́СТЫКА,

раздзел мовазнаўства, які распрацоўвае метады рашэння практычных задач, звязаных з выкарыстаннем мовы. Традыц. кірункі П.л. — стварэнне граматык і слоўнікаў, навучанне мове, дэшыфроўка стараж. помнікаў на незнаёмых відах пісьма, устанаўленне аўтарства і часу напісання тэкстаў без выходных звестак, стварэнне штучных моў для інтэрнац. зносін разнамоўных людзей, распрацоўка алфавітаў, сістэм графікі для непісьменных моў і інш. У сувязі з камп’ютэрызацыяй інтэлектуальнай дзейнасці надзённай з’яўляецца аўтаматызацыя некат. відаў разумовай працы людзей, што немагчыма без усебаковай матэм. апрацоўкі і статыстычнай параметрызацыі мовы для машыннага перакладу з адной мовы на другую, аўтам. рэферыравання і анатавання пісьмовых тэкстаў, складання канкардансаў і інш. П.л. карыстаецца дасягненнямі матэматычнай лінгвістыкі, структурнай лінгвістыкі, інжынернай, камп’ютэрнай і традыц. лінгвістыкі для практычных патрэб, у першую чаргу для хуткай апрацоўкі і аналізу інфармацыі. Аўтам. апрацоўка пісьмовых тэкстаў на натуральных мовах вымагае іх строгага фармальнага апісання. Для гэтага праводзіцца шматаспектны аналіз мовы з дапамогай матэм. працэдур, ствараюцца штучныя мовы (напр., алгол, кабол, сінтол, фартран і інш.) для зносін у сістэме чалавек — машына (ЭВМ, АСУ, камп’ютэр і інш.), складаюцца частотныя, адваротныя слоўнікі, тэзаўрусы і інш. лексікаграфічныя працы. На Беларусі праблемы П.л. даследуюцца ў Нац. АН Беларусі, БДУ, Мінскім лінгвістычным і Гродзенскім ун-тах, у навукова-ведамасных установах на матэрыяле пісьмовых тэкстаў і шляхам аналізу вуснага маўлення.

Літ.:

Тайны древних письмен: Пробл. дешифровки: Пер. с англ., нем., фр. и итал. яз. М., 1976;

Новое в зарубежной лингвистике. Вып. 12. Прикладная лингвистика. М. 1983;

Мартынов В.В. Универсальный семантический код: УСК-3. Мн., 1984;

Совпель И.В. Инженерно-лингвистические принципы, методы и алгоритмы автоматической переработки текста. Мн., 1991;

Прикладное языкознание. СПб., 1996.

Б.​А.​Плотнікаў.

т. 13, с. 68

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)

РОБАТАТЭ́ХНІКА,

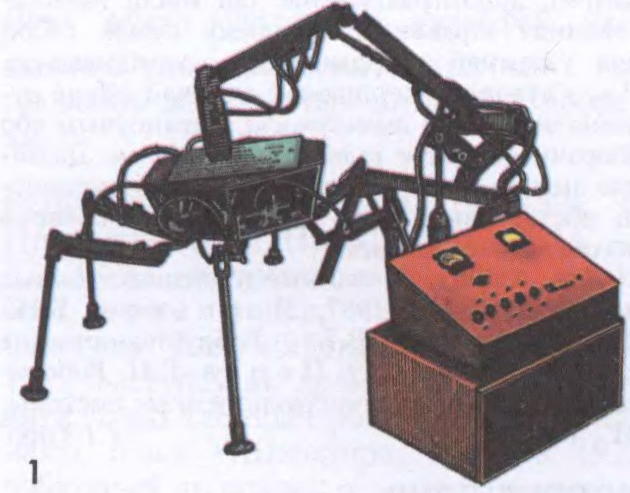
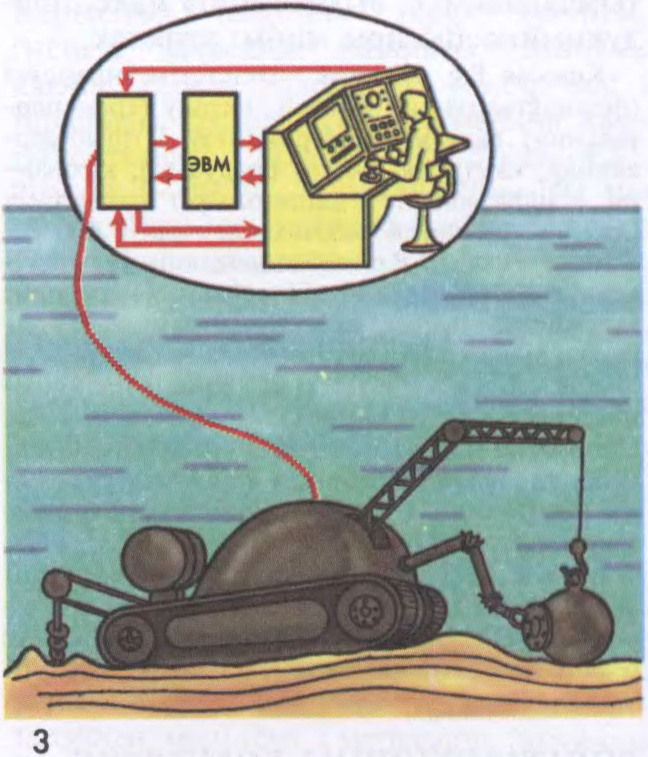
галіна навукі і тэхнікі, якая займаецца вывучэннем, стварэннем і выкарыстаннем робатаў. Уключае: галіну механікі, звязаную з распрацоўкай мех. канечнасцей — маніпулятараў, у т. л. для выканання вытв. аперацый, а таксама з прыстасаваннем тэхналогіі вытв-сці да магчымасцей прамысловых робатаў (прамысл. Р., або робататэхналогія); раздзелы, звязаныя са стварэннем і выкарыстаннем штучных органаў пачуццяў (сенсорная тэхналогія), з навучаннем робата элементам разумовай дзейнасці (інтэлект штучны), з імітацыяй здольнасці чалавека або жывёлы перамяшчацца ў любым напрамку (мабільныя робаты-цялежкі на колах, шагаючыя апараты, пратэзы, тэхн. сістэмы біёнікі) і інш. Асн. сродак сучаснай Р. — робат-маніпулятар, мае ад 3 да 8 ступеняў рухомасці, у якасці праграмнага кіравання — звычайна многапрацэсарную ЭВМ.

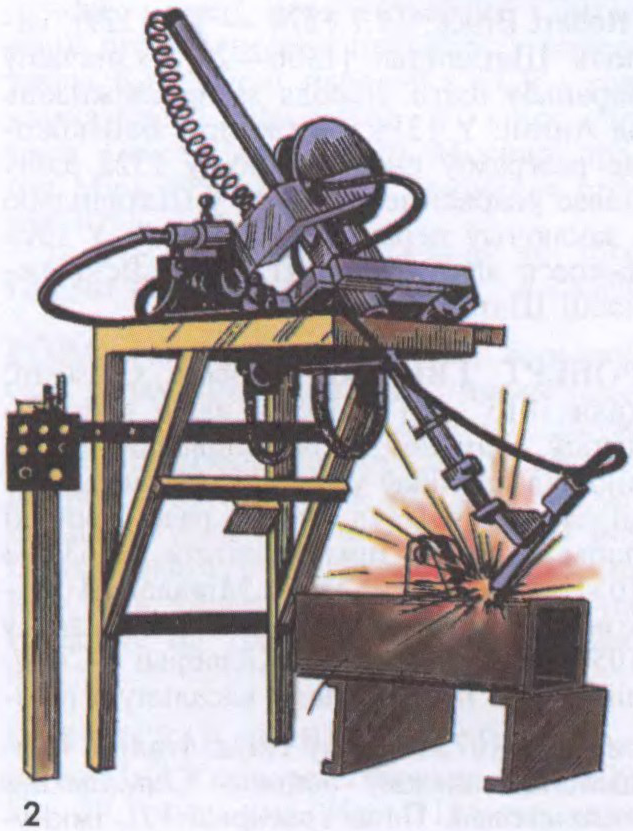
Звесткі пра штучныя жывыя істоты ёсць у многіх стараж. міфах. Паводле аднаго з іх, афінскі механік і скульптар Дэдал стварыў некалькі мех. статуй багоў (у т. л. Афрадыты), якія маглі рабіць розныя рухі. Дакладна вядома пра статуі багоў, якія рухаліся з дапамогай механізмаў, створаных Геронам Александрыйскім (1 ст. н.э). Паўзаній (2 ст. н.э.) сведчыць пра мех. арла, які мог падымацца ў паветра. Адмысловыя мех. людзі і жывёлы зроблены майстрамі сярэдневякоўя і больш познімі, напр., мех. чалавек Альберта Вялікага (13 СТ.), які мог адказваць на пытанні, певень, які махаў крыламі (13 ст), качка, якая пырхала, брала, праглынала і ператраўляла ежу, франц. механіка Ж.​Вакансона (18 ст.), андроід «пісец» швейц. гадзіншчыка П.​Ж.​Дроза (18 ст.), мех. лялькі «каракуры» яп. лялечных тэатраў (17—19 ст). Першы робат сканструяваў амер. інж. Дж.​Венслі ў 1927 (экспанаваўся на Сусв. выстаўцы ў Нью-Йорку), яп вучоны Н.​Макота ў 1928 стварыў робат «Прыродазнавец» (лічыцца пачаткам яп. робатабудавання). У 1930-я г. ў сувязі з аўтаматызацыяй вытворчасці пашырылася выкарыстанне робатаў-аўтаматаў. У 1960-х г. у ЗША узніклі прамысл. робаты, якія пачалі ўключацца ў зборачныя гібкія вытворчыя модулі і сталі структурным элементам гібкай аўтаматызаванай вытворчасці. Сродкі Р. пачалі выкарыстоўвацца як асн. тэхнал. машына (для апрацоўкі дэталей) або для выканання дапаможных аперацый (загрузкі станкоў і інш.; гл. Рабатызаваны тэхналагічны комплекс). Асн. адрозненне сістэм Р. ад аўтаматычных ліній і станкоў-аўтаматаў — магчымасць хуткага перапраграмавання і пераналадкі на выкананне інш. тэхнал. задачы. У сувязі з гэтым Р. знайшла выкарыстанне пры вытв-сці невял. партый вырабаў або дзе па тэхналогіі патрэбны складаныя маніпуляцыйныя аперацыі (напр., пры кропкавай і дугавой зварцы корпусных дэталей). У канцы 1960-х г. у Р. ўзнік новы навук. кірунак, звязаны са стварэннем інтэлектных робатаў. Важнай сферай выкарыстання Р. сталі маніпуляцыйныя аперацыі ў экстрэмальных асяроддзях (з ядавітымі або радыеактыўнымі рэчывамі, у вакууме, космасе і інш). У 1970—80-я г. робатабудаванне ператварылася ў развітую галіну прам-сці.

На Беларусі Р. развіваецца з 1975, калі пачалі выпускацца і выкарыстоўвацца прамысл. робаты. Вытворцамі прамысл. робатаў і робататэхн. комплексаў былі з-д сродкаў комплекснай аўтаматызацыі (Мінск), ВА «Тэхнапрылада» (г. Магілёў), Мінскі гадзіннікавы з-д і інш. На гэтых прадпрыемствах створаны робаты серый РМ, «Гранат», ТУР і інш. Спажыўцы сродкаў Р. — гадзіннікавы, тэлевізійныя, трактарны і інш. з-ды (гл. Прыладабудаванне). У 1983 у БПА створаны першы ў СССР факультэт робатаў і робататэхн. сістэм (з 1998 — інфарм. тэхналогій і робататэхнікі).

Літ.: Маслов В.А., Муладжанов Ш.С. Робототехника берет старт. М., 1986; Накано Э. Введение в робототехнику: Пер. с яп. М., 1988; Боголюбов А.Н., Никитин Д.А. Популярно о робототехнике. Киев, 1989; Фу К., Гонсалес Р., Ли К. Робототехника: Пер. с англ. М., 1989; Попов Е.П. Робототехника и гибкие производственные системы. М., 1987; Баранов В.В., Кулешов В.С., Третьяков Э.А. Современное состояние и тенденции развития промышленной робототехники. М., 1988.

Г.​І.​Хуцкі, У.​М.​Сацута.

Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.

т. 13, с. 389

Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)