Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
Хуцкі Г. І. 3/288, 417; 5/379, 523; 11/89, 102, 105
Беларуская Савецкая Энцыклапедыя (1969—76, паказальнікі; правапіс да 2008 г., часткова)
РАБАТЫЗА́ЦЫЯвытворчасці,
развіццё аўтаматызацыі вытворчасці з выкарыстаннем прамысловых робатаў; аснова стварэння бязлюдных тэхналогій.
Паляпшае ўмовы працы, павышае тэхніка-эканам. паказчыкі работы прадпрыемстваў, забяспечвае больш высокую эфектыўнасць вытв-сці, большую гібкасць тэхн. і арганізац. рашэнняў, зніжэнне тэрмінаў камплектацыі і запуску ў вытв-сць аўтаматызаваных сістэм.Найб. эфектыўна пры стварэнні рабатызаваных тэхналагічных комплексаў, што ўваходзяць у склад гібкіх вытв. сістэм (гл.Гібкая аўтаматызаваная вытворчасць).
Літ.:
Скотт П. Промышленные роботы — переворот в производстве: Пер. с англ.М., 1987;
Промышленные роботы. Внедрение и эффективность: Пер. с яп.М., 1987;
Соломенцев Ю.М., Сосонкин В.Л. Управление гибкими производственными системами. М., 1988.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
РОБАТАТЭХНІ́ЧНЫ КО́МПЛЕКС,
сукупнасць апрацоўчых і інш. машын, прамысловых робатаў, транспартнага і дапаможнага абсталявання, прызначаных для аўтам. выканання тэхнал. аперацый. Звычайна мае сістэму праграмнага кіравання на базе ЭВМ ці мікрапрацэсара, што дае магчымасць яго хуткай пераналадкі на апрацоўку інш. вырабу заменай інструменту або праграмы.
У склад найпрасцейшага Р.к. ўваходзяць адзінка вытв. абсталявання (тэхнал., кантрольна-вымяральнага, выпрабавальнага і інш.), прамысл. робат (робіць загрузку-выгрузку вырабаў) і кіроўная сістэма. Адзін робат звычайна абслугоўвае 2—3 і больш адзінак вытв. абсталявання. Складаныя Р.к. ўключаюць некалькі простых, аўтаматыз. склад загатовак і трансп. сістэму сувязі паміж комплексамі і складам. Яны могуць адначасова апрацоўваць некалькі розных вырабаў або выконваць некалькі розных аперацый на адным вырабе. Кампаноўка Р.к. ў залежнасці ад размяшчэння тэхнал. абсталявання бывае лінейная, кругавая, лінейна-кругавая; кіраванне — цэнтралізаванае (ад ЭВМ або спец. прыстасавання), дэцэнтралізаванае (ад мясц. прыстасаванняў кіравання, звязаных паміж сабой для ўзаемнай каардынацыі) і камбінаванае. Р.к. з’яўляецца першаснай ячэйкай гібкай аўтаматызаванай вытворчасці, апрацоўчым або зборачным гібкім вытворчым модулем. Дазваляе значна павысіць каэф. загрузкі і зменнасці абсталявання. Гл. таксама Рабатызаваны тэхналагічны комплекс.
Літ.:
Роботизированные производственные комплексы. М., 1987;
Черпаков Б.И., Великович В.Б. Робототехнические комплексы. М., 1989;
Попов Е.П. Робототехника и гибкие производственные системы. М., 1987.
Г.І.Хуцкі.
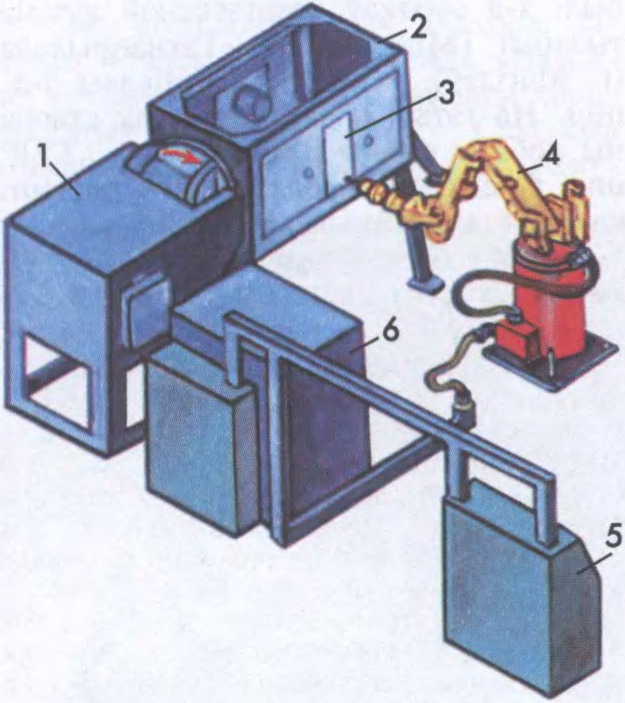
Робататэхнічны комплекс для свідравання і фасоннага фрэзеравання вырабаў: 1 — гідрафікаваны механізм; 2 — паваротнае прыстасаванне; 3 — панэль, якая апрацоўваецца; 4 — прамысловы робат; 5 — сістэма кіравання; 6 — гідрастанцыя.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
РОБАТАТЭ́ХНІКА,
галіна навукі і тэхнікі, якая займаецца вывучэннем, стварэннем і выкарыстаннем робатаў. Уключае: галіну механікі, звязаную з распрацоўкай мех. канечнасцей — маніпулятараў, у т. л. для выканання вытв. аперацый, а таксама з прыстасаваннем тэхналогіі вытв-сці да магчымасцей прамысловых робатаў (прамысл. Р., або робататэхналогія); раздзелы, звязаныя са стварэннем і выкарыстаннем штучных органаў пачуццяў (сенсорная тэхналогія), з навучаннем робата элементам разумовай дзейнасці (інтэлект штучны), з імітацыяй здольнасці чалавека або жывёлы перамяшчацца ў любым напрамку (мабільныя робаты-цялежкі на колах, шагаючыя апараты, пратэзы, тэхн. сістэмы біёнікі) і інш.Асн. сродак сучаснай Р. — робат-маніпулятар, мае ад 3 да 8 ступеняў рухомасці, у якасці праграмнага кіравання — звычайна многапрацэсарную ЭВМ.
Звесткі пра штучныя жывыя істоты ёсць у многіх стараж. міфах. Паводле аднаго з іх, афінскі механік і скульптар Дэдал стварыў некалькі мех. статуй багоў (у т. л. Афрадыты), якія маглі рабіць розныя рухі. Дакладна вядома пра статуі багоў, якія рухаліся з дапамогай механізмаў, створаных Геронам Александрыйскім (1 ст. н.э). Паўзаній (2 ст.н.э.) сведчыць пра мех. арла, які мог падымацца ў паветра. Адмысловыя мех. людзі і жывёлы зроблены майстрамі сярэдневякоўя і больш познімі, напр., мех. чалавек Альберта Вялікага (13 СТ.), які мог адказваць на пытанні, певень, які махаў крыламі (13 ст), качка, якая пырхала, брала, праглынала і ператраўляла ежу, франц. механіка Ж.Вакансона (18 ст.), андроід «пісец» швейц. гадзіншчыка П.Ж.Дроза (18 ст.), мех. лялькі «каракуры» яп. лялечных тэатраў (17—19 ст). Першы робат сканструяваў амер.інж. Дж.Венслі ў 1927 (экспанаваўся на Сусв. выстаўцы ў Нью-Йорку), яп вучоны Н.Макота ў 1928 стварыў робат «Прыродазнавец» (лічыцца пачаткам яп. робатабудавання). У 1930-я г. ў сувязі з аўтаматызацыяй вытворчасці пашырылася выкарыстанне робатаў-аўтаматаў. У 1960-х г. у ЗША узніклі прамысл. робаты, якія пачалі ўключацца ў зборачныя гібкія вытворчыя модулі і сталі структурным элементам гібкай аўтаматызаванай вытворчасці. Сродкі Р. пачалі выкарыстоўвацца як асн.тэхнал. машына (для апрацоўкі дэталей) або для выканання дапаможных аперацый (загрузкі станкоў і інш.; гл.Рабатызаваны тэхналагічны комплекс). Асн. адрозненне сістэм Р. ад аўтаматычных ліній і станкоў-аўтаматаў — магчымасць хуткага перапраграмавання і пераналадкі на выкананне інш.тэхнал. задачы. У сувязі з гэтым Р. знайшла выкарыстанне пры вытв-сці невял. партый вырабаў або дзе па тэхналогіі патрэбны складаныя маніпуляцыйныя аперацыі (напр., пры кропкавай і дугавой зварцы корпусных дэталей). У канцы 1960-х г. у Р. ўзнік новы навук. кірунак, звязаны са стварэннем інтэлектных робатаў. Важнай сферай выкарыстання Р. сталі маніпуляцыйныя аперацыі ў экстрэмальных асяроддзях (з ядавітымі або радыеактыўнымі рэчывамі, у вакууме, космасе і інш). У 1970—80-я г. робатабудаванне ператварылася ў развітую галіну прам-сці.
На Беларусі Р. развіваецца з 1975, калі пачалі выпускацца і выкарыстоўвацца прамысл. робаты. Вытворцамі прамысл. робатаў і робататэхн. комплексаў былі з-д сродкаў комплекснай аўтаматызацыі (Мінск), ВА «Тэхнапрылада» (г. Магілёў), Мінскі гадзіннікавы з-д і інш. На гэтых прадпрыемствах створаны робаты серый РМ, «Гранат», ТУР і інш. Спажыўцы сродкаў Р. — гадзіннікавы, тэлевізійныя, трактарны і інш. з-ды (гл.Прыладабудаванне). У 1983 у БПА створаны першы ў СССР факультэт робатаў і робататэхн. сістэм (з 1998 — інфарм. тэхналогій і робататэхнікі).
Літ.:Маслов В.А., Муладжанов Ш.С. Робототехника берет старт. М., 1986; Накано Э. Введение в робототехнику: Пер. с яп.М., 1988; Боголюбов А.Н., Никитин Д.А. Популярно о робототехнике. Киев, 1989; Фу К., Гонсалес Р., Ли К. Робототехника: Пер. с англ.М., 1989; Попов Е.П. Робототехника и гибкие производственные системы. М., 1987; Баранов В.В., Кулешов В.С., Третьяков Э.А. Современное состояние и тенденции развития промышленной робототехники. М., 1988.
Г.І.Хуцкі, У.М.Сацута.
Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.
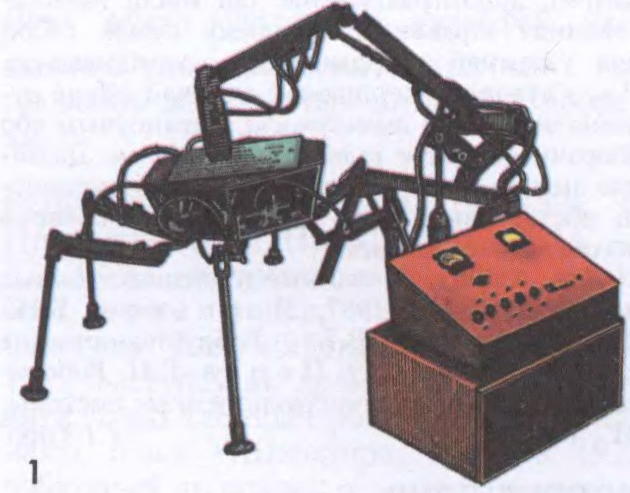
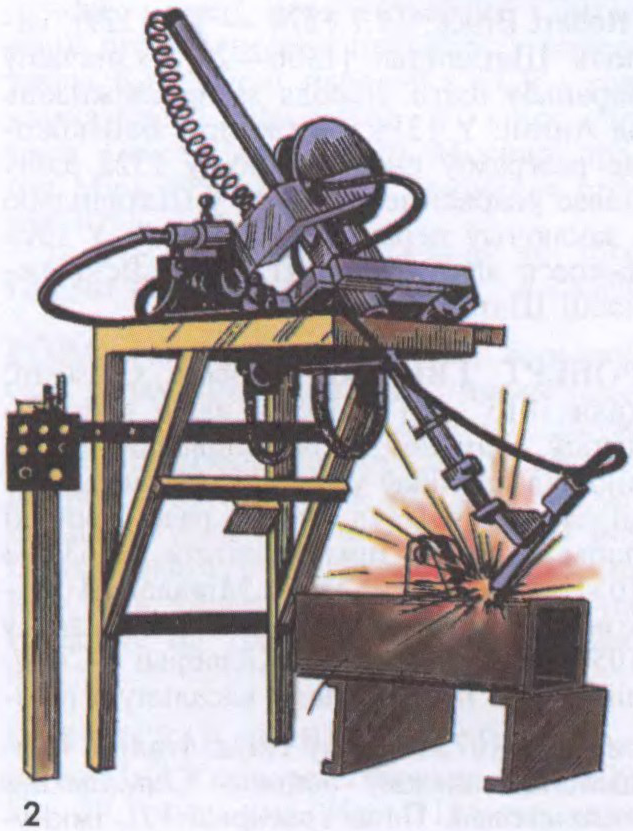
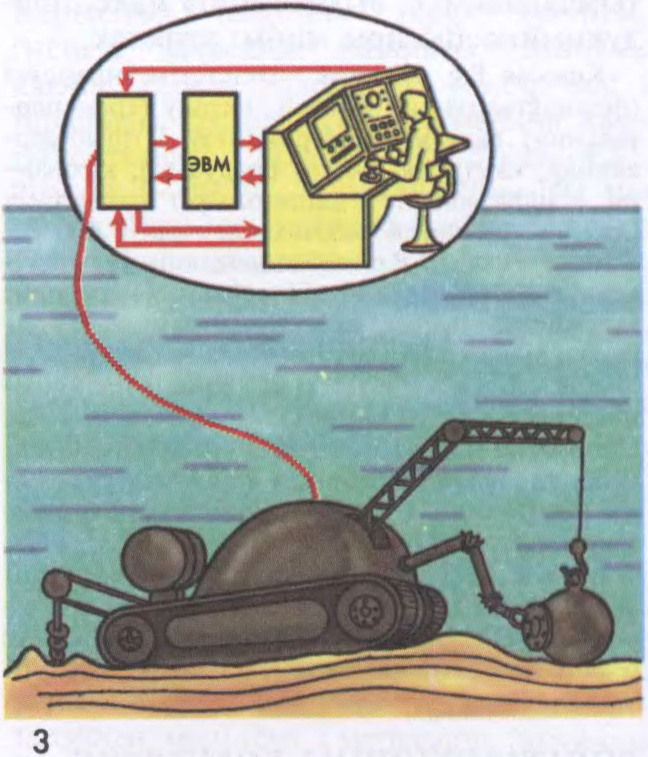 Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.