галіна радыётэхнікі і электронікі, звязаная з даследаваннем, распрацоўкай і выкарыстаннем метадаў і тэхн. сродкаў атрымання (генерыравання), запамінання (захоўвання), пераўтварэння, узмацнення, вымярэння і індыкацыі імпульсаў электрычных. Імпульсныя сігналы, што выкарыстоўваюцца ў І.т., вызначаюцца амплітудай і працягласцю імпульсаў, частатой іх паступлення (праходжання), адносным узаемным размяшчэннем у серыі, перарывістасцю. Найб. шырока выкарыстоўваюцца імпульсы: у аўтаматыцы працягласцю каля 0,01—1 с, перарывістасцю да 10; у радыёсувязі адпаведна 10−4—10−5 с, 10—102; у радыёлакацыі 10−3—10−9 с, ад 102 да 104; у вылічальнай тэхніцы да 10−9 с і менш.
Генерыраванне імпульсаў рознай формы, іх селекцыя па пэўных адзнаках, функцыянальнае пераўтварэнне і інш. робіцца з дапамогай разнастайных схем і ўстройстваў. Гэта лінейныя ўстройствы фарміравання і пераўтварэння імпульсаў (фарміравальныя лініі, дыферэнцавальныя і інтэгравальныя ланцугі, імпульсныя трансфарматары і ўзмацняльнікі, эл.-магн. і ультрагукавыя лініі затрымкі); нелінейныя ўстройствы пераўтварэння імпульсаў і пераключэння ланцугоў (абмежавальнікі, імпульсныя мадулятары, фіксатары ўзроўню, пік-трансфарматары, пераключальныя матрыцы і інш.); рэгенератыўныя спускавыя ўстройствы і генератары імпульсаў (пераразлічальныя схемы, трыгеры, мультывібратары, блокінг-генератары); імпульсныя дзельнікі частаты паўтору, электронныя генератары лінейназменнага току і напружання, селектары імпульсаў, лагічныя элементы і ўстройствы перапрацоўкі інфармацыі, закадзіраванай імпульснымі сігналамі, і інш. Метады і сродкі І.т. шырока выкарыстоўваюцца ў тэлебачанні (сігналы відарыса і сінхранізацыі імпульсныя), у радыёлакацыі і радыёнавігацыі, у радыёсувязі з высокай перашкодаўстойлівасцю і шматканальнай, у сучасных ЭВМ і лічбавых аўтаматах, радыёвымяральных прыладах і інш.
Літ.:
Ерофеев Ю.Н. Импульсная техника. М., 1984;
Фролкин В.Т., Попов Л.Н. Импульсные и цифровые устройства. М., 1992.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
РЭФАРМІ́ЗМ,
ідэйна-палітычная плынь у міжнар. рабочым руху, прадстаўнікі якой лічаць сац. рэформы і супрацоўніцтва паміж класамі і сац. групамі з супярэчлівымі, у т. л. антаганістычнымі інтарэсамі гал. шляхам да паляпшэння капіталіст. грамадства і яго пераўтварэння ў «сац. дэмакратыю», «грамадства дабрабыту» і г.д. Другі бок Р. — адмова ад радыкальнай рэвалюцыі і заваявання рабочым класам дзярж. улады, звужванне ролі класавай барацьбы, якая прызнаецца толькі ў канстытуцыйных межах і фактычна падмяняецца ідэяй сац. партнёрства. Сац. рэформа абвяшчаецца альтэрнатывай рэвалюцыі і карэнным зменам у грамадстве ў сац. кірунку. Гісторыя Р. пачалася ў апошнія дзесяцігоддзі 19 ст., калі частка лідэраў рабочага руху пад уплывам яго поспехаў прыйшла да высновы аб магчымасці паступовага рэфармісцкага паляпшэння тагачаснага грамадства (Э.Бернштэйн, К.Каўцкі, А.Мільеран і інш.). Рабочы рух размежаваўся на рэфармісцкі (с.-д. партыі) і радыкальны (камуніст. партыі) кірункі. У працэсе сваёй эвалюцыі зах.-еўрап.сацыял-дэмакратыя імкнулася пазбавіць марксізм яго рэв. зместу.
Франкфурцкі кангрэс Сацыялістычнага Інтэрнацыянала (1951) абвясціў афіц. дактрынай Р. дэмакр. сацыялізм, які супрацьпастаўляецца марксісцка-ленінскаму разуменню сутнасці сацыяліст. грамадства і спосабаў яго пабудовы. У ідэалогіі Р. сацыялізм — перш за ўсё этычны ідэал, які выяўляецца ў прынцыпах свабоды. роўнасці, справядлівасці, чалавечнасці. У эканоміцы дапускаюцца грамадская ўласнасць і планаванне пры панаванні прыватнай уласнасці і капіталіст. канкурэнцыі. Рэфармісцкія ўрады, партыі і прафсаюзы, асабліва ў краінах Зах. Еўропы ў 1960—70-я г., праводзілі палітыку па стварэнні разгорнутай сістэмы сац забеспячэння працоўных і заваявалі значны ўплыў у грамадстве. У апошнія гады практычнае ажыццяўленне ідэй Р. сустракаецца са значнымі цяжкасцямі, прычыны якіх — глабальная капіталіст. інтэграцыя, узнікненне суперманаполій, абвастрэнне экалагічных праблем. Усё гэта не толькі звужае магчымасці сац. манеўравання і новых рэформ, але вядзе да згортвання ўжо існуючых сац. праграм і мер, напр. у галіне асветы, медыцыны. пенсіённага забеспячэння і інш.
Літ.:
Попов С.И. Буржуазная идеология на пороге XXI столетия. М., 1988.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
ГРАМА́ДСКІЯ АДНО́СІНЫ,
сістэма сувязей, што забяспечвае функцыянаванне розных сфер грамадскага жыцця (эканам., сац., паліт., прававой, культ. і інш.), а таксама ўсяго грамадства. Удзельнікамі (суб’ектамі) грамадскіх адносін выступаюць: само грамадства, яго ін-ты (дзяржава, сям’я, грамадскія арг-цыі, паліт. партыі і інш.), сац. (класы, слаі) і дэмаграфічныя групы, нац. і этн. супольнасці (нацыя, народнасць, нац. меншасць, этнас), аб’яднанні людзей па рэліг. і інш. прыкметах, а таксама індывідуумы. Асновай узнікнення, існавання і спынення грамадскіх адносін у канкрэтных выпадках з’яўляюцца агульныя (грамадскія) і спецыфічныя (прыватныя) патрэбы, інтарэсы і воля ўдзельнікаў. Падзяляюцца на віды па розных крытэрыях: у залежнасці ад сферы грамадства (гасп., паліт., сямейныя і інш.), па суб’ектах (дзярж.-паліт., класавыя, нац. і інш.), па спосабе рэгулявання грамадскага жыцця (прававыя, маральныя), па метадзе ўздзеяння на паводзіны людзей (уладарныя і заснаваныя на перакананні), па характары (стыхійныя і мэтанакіраваныя). Могуць набываць розныя формы выяўлення, адрознівацца працягласцю, ахопам грамадскіх з’яў і інш. прыкметах. Характэрная рыса грамадскіх адносін — іх супярэчлівасць, якая можа праяўляцца і ўнутры кожнага канкрэтнага віду грамадскіх адносін, і паміж іх рознымі відамі. Характар супярэчнасцей (наяўнасць або адсутнасць антаганізму) абумоўлівае спосаб іх вырашэння, і, адпаведна, шлях далейшых змен і развіцця сістэмы грамадскіх адносін ці яе асобных элементаў (эвалюцыйны ці рэвалюцыйны). Прыхільнікі матэрыялізму падзяляюць усе грамадскія адносіны на матэрыяльныя (іх лічаць вызначальнымі, першаснымі) і ідэалагічныя (іх лічаць вытворнымі, другаснымі). Такі падзел узыходзіць да вучэння К.Маркса і Ф.Энгельса пра базіс і надбудову, у адпаведнасці з якімі матэрыяльныя і ідэалаг. грамадскія адносіны выступаюць таксама як базісныя (вытворчыя адносіны) і надбудовачныя (паліт., прававыя, маральныя і інш.); кожнаму гістарычнаму тыпу грамадства ўласціва спецыфічная сістэма базісных і надбудовачных грамадскіх адносін. Альтэрнатыўнае матэрыялістычнаму разуменне іерархіі грамадскіх адносін кладзе ў яе аснову іх сувязь з праяўленнем разумнага пачатку ў развіцці чалавечага грамадства і, па сутнасці, здымае пытанне пра прыярытэтнае значэнне якога-н. канкрэтнага віду грамадскіх адносін.
Літ.:
Барулин В.С. Социальная жизнь общества: Вопр. методологии. М., 1987;
Попов С.К. Общественные законы: Сущность и классификация. М., 1990;
Матусевич А.В. Политическая система: Состояние и развитие. Кн. 1. Мн., 1992;
Ясперс К. Смысл и назначение истории: Пер. с нем. 2 изд. М., 1994.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
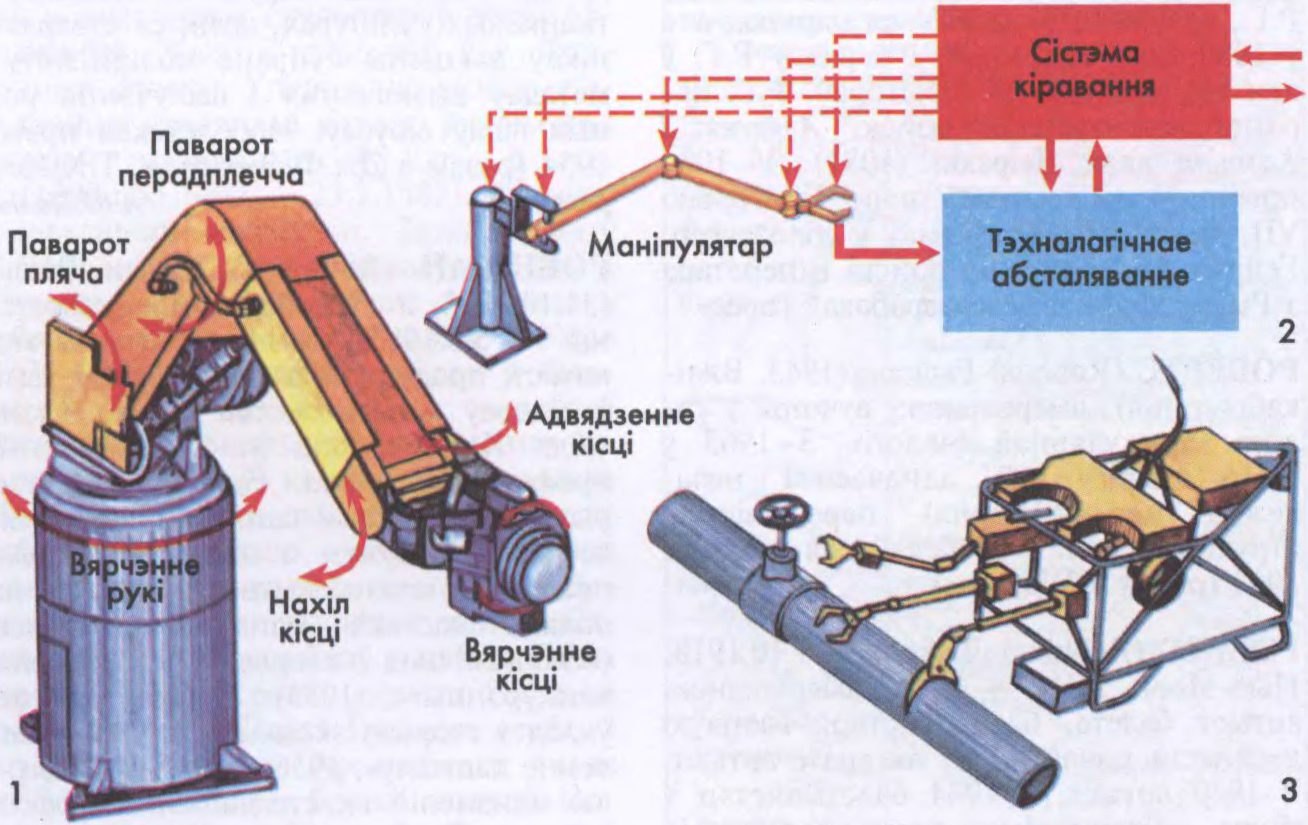
РО́БАТ (чэш. robot ад robota цяжкая паднявольная праца, rob раб; тэрмін «Р.» упершыню ўжыў К.Чапек у 1920 як назву мех. людзей),
аўтаматычная машына, якая забяспечвае выкананне розных рухаў і некаторых інтэлектуальных функцый, уласцівых чалавеку ў працэсе яго прац. дзейнасці. Мае перапраграмавальнае прыстасаванне і інш.тэхн. сродкі, што даюць магчымасць хуткай пераналадкі для аўтам. выканання розных дзеянняў, прадугледжаных праграмай.
Першыя Р., якія імітавалі рухі і знешні выгляд чалавека, выкарыстоўваліся з пацяшальнымі мэтамі. З развіццём аўтаматызацыі вытворчасці разам з традыцыйнымі аўтаматамі сталі выкарыстоўвацца Р.-аўтаматы (прамысловыя робаты), якія мелі адну або некалькі «мех. рук», пульт кіравання або ўбудаванае прыстасаванне праграмнага кіравання. З развіццём робататэхнікі створаны разнастайныя тыпы Р. Паводле сістэм кіравання адрозніваюць Р.: праграмныя (перапраграмаванне робіцца чалавекам), адаптыўныя (з пэўнымі магчымасцямі аўтам. перапраграмавання, гл.Самапрыстасавальны робат), інтэлектныя (здольныя планаваць свае дзеянні ў залежнасці ад зменных абставін). Інтэлектныя аснашчаюцца датчыкамі апачуццяўлення, якія ўтвараюць сенсорную сістэму, прызначаную для ўспрымання, пераўтварэння, аналізу, апрацоўкі (з дапамогай ЭВМ ці мікрапрацэсара) інфармацыі пра знешняе асяроддзе, перадачы яе кіроўнаму прыстасаванню або ЭВМ вышэйшага ўзроўню. Прамысловыя Р., як правіла, выкарыстоўваюцца ў комплексе з асн.тэхнал. абсталяваннем (у робататэхнічных комплексах і інш. структурных адзінках гібкай аўтаматызаванай вытворчасці). Выкарыстанне Р. дазваляе вызваліць чалавека ад манатоннай і небяспечнай для жыцця работы, у т. л. ва ўмовах павышанай радыяцыі, высокай т-ры, пад вадой, у космасе і г.д.
Літ.:
Геттнер Р., Зейдевиц Н. Роботы сегодня и завтра: Пер. с нем. М., 1988;
Куафе Ф. Взаимодействие робота с внешней средой: Пер. с фр.М., 1985;
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
КРЫШТА́ЛІ (ад грэч. krystallos першапачаткова лёд, потым горны хрусталь, празрысты камень),
цвёрдыя целы, якія маюць натуральную форму правільнага мнагагранніка, часцінкі якога (атамы, іоны, малекулы) размешчаны паводле закону прасторавых рашотак (гл.Крышталічная рашотка). Упарадкаваная будова К. абумоўлівае іх спецыфічныя ўласцівасці — аднароднасць, здольнасць самааграньвацца, мінім.ўнутр. энергію і скрытую цеплыню плаўлення. Характэрныя ўласцівасці К. — анізатропнасць і сіметрыя (гл.Анізатрапія, Сіметрыя крышталёў). Спецыфічныя асаблівасці К. выяўляюцца ў іх механічных (спайнасць, цвёрдасць і інш.), аптычных (падвойнае праменепераламленне, плеяхраізм і інш.), электрычных (піра- і п’езаэлектрычнасць), цеплавых і інш.фіз. уласцівасцях. Пры вывучэнні К. выкарыстоўваецца комплекс метадаў даследаванняў, у т. л. рэнтгенаструктурны і крышталеаптычны аналіз.
К. ўтвараюцца адвольна ці на «зародках» з вадкіх (растворы і расплавы), газападобных (шляхам узгонкі) і цвёрдых (у час перакрышталізацыі) рэчываў пры пэўных т-рах, ціску і хім. саставе. Правільныя мнагаграннікі ўтвараюцца ў час росту К., калі яны не сутыкаюцца з інш. цвёрдымі целамі і растуць павольна. Грані К. супадаюць з плоскімі сеткамі, рэбры — з радамі прасторавых рашотак, уздоўж якіх вузлы рашоткі размешчаны найб. густа. К. аднаго і таго ж рэчыва і будовы могуць мець розную велічыню і форму, але вуглы паміж адпаведнымі гранямі і рэбрамі ў іх пастаянныя (закон пастаянства вуглоў). Пры хуткім росце ў вязкім асяроддзі ўтвараюцца недаразвітыя формы (дэндрыты, сфераліты, крышт. агрэгаты), з якіх складзена большасць цвёрдых цел. Вывучэнне скорасці росту К., які абумоўлівае іх вонкавы выгляд (габітус), дае звесткі пра іх паходжанне (генезіс). Сярод К. адрозніваюць простыя формы (складзены з аднолькавых граней, звязаных элементамі сіметрыі) і камбінацыі (сукупнасць дзвюх ці некалькіх простых форм). У прыродзе вядома 47 простых форм і каля 1500 камбінацый. Усе К. — сіметрычныя целы. Сукупнасць элементаў сіметрыі ўтварае від сіметрыі, а ў прасторавых рашотках — прасторавую групу сіметрыі. У К. адрозніваюць 32 віды сіметрыі, аб’яднаныя ў 7 крышталеграфічных сістэм (сінганій), якія ўключаюць у сябе 230 прасторавых груп.
Крышт. рэчывы пашыраны ў прыродзе. Зямная кара на 95% складаецца з К. Крышталічныя ўсе металы і сплавы, большасць буд. матэрыялаў, многія харч. прадукты, лякарствы, некаторыя ч. арганізмаў, штучныя матэрыялы. Крышт. рэчывы ўжываюцца практычна ва ўсіх галінах нар. гаспадаркі. Адзіночныя К. выкарыстоўваюцца для апрацоўкі цвёрдых матэрыялаў (алмаз), у лазернай тэхніцы (рубін), на выраб лінзаў і палярызатараў для аптычных прылад (ісландскі шпат, флюарыт, кварц), гадзіннікавых камянёў (рубін), п’езапласцінак (кварц), у радыёэлектроніцы, тэлеф. сувязі, гідралакацыі, ювелірнай справе і інш.
Літ.:
Попов Г.М., Шафрановский И.И. Кристаллография. 5 изд. М., 1972;
Шаскольская М.П. Кристаллография. 2 изд. М., 1984;
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
РОБАТАТЭ́ХНІКА,
галіна навукі і тэхнікі, якая займаецца вывучэннем, стварэннем і выкарыстаннем робатаў. Уключае: галіну механікі, звязаную з распрацоўкай мех. канечнасцей — маніпулятараў, у т. л. для выканання вытв. аперацый, а таксама з прыстасаваннем тэхналогіі вытв-сці да магчымасцей прамысловых робатаў (прамысл. Р., або робататэхналогія); раздзелы, звязаныя са стварэннем і выкарыстаннем штучных органаў пачуццяў (сенсорная тэхналогія), з навучаннем робата элементам разумовай дзейнасці (інтэлект штучны), з імітацыяй здольнасці чалавека або жывёлы перамяшчацца ў любым напрамку (мабільныя робаты-цялежкі на колах, шагаючыя апараты, пратэзы, тэхн. сістэмы біёнікі) і інш.Асн. сродак сучаснай Р. — робат-маніпулятар, мае ад 3 да 8 ступеняў рухомасці, у якасці праграмнага кіравання — звычайна многапрацэсарную ЭВМ.
Звесткі пра штучныя жывыя істоты ёсць у многіх стараж. міфах. Паводле аднаго з іх, афінскі механік і скульптар Дэдал стварыў некалькі мех. статуй багоў (у т. л. Афрадыты), якія маглі рабіць розныя рухі. Дакладна вядома пра статуі багоў, якія рухаліся з дапамогай механізмаў, створаных Геронам Александрыйскім (1 ст. н.э). Паўзаній (2 ст.н.э.) сведчыць пра мех. арла, які мог падымацца ў паветра. Адмысловыя мех. людзі і жывёлы зроблены майстрамі сярэдневякоўя і больш познімі, напр., мех. чалавек Альберта Вялікага (13 СТ.), які мог адказваць на пытанні, певень, які махаў крыламі (13 ст), качка, якая пырхала, брала, праглынала і ператраўляла ежу, франц. механіка Ж.Вакансона (18 ст.), андроід «пісец» швейц. гадзіншчыка П.Ж.Дроза (18 ст.), мех. лялькі «каракуры» яп. лялечных тэатраў (17—19 ст). Першы робат сканструяваў амер.інж. Дж.Венслі ў 1927 (экспанаваўся на Сусв. выстаўцы ў Нью-Йорку), яп вучоны Н.Макота ў 1928 стварыў робат «Прыродазнавец» (лічыцца пачаткам яп. робатабудавання). У 1930-я г. ў сувязі з аўтаматызацыяй вытворчасці пашырылася выкарыстанне робатаў-аўтаматаў. У 1960-х г. у ЗША узніклі прамысл. робаты, якія пачалі ўключацца ў зборачныя гібкія вытворчыя модулі і сталі структурным элементам гібкай аўтаматызаванай вытворчасці. Сродкі Р. пачалі выкарыстоўвацца як асн.тэхнал. машына (для апрацоўкі дэталей) або для выканання дапаможных аперацый (загрузкі станкоў і інш.; гл.Рабатызаваны тэхналагічны комплекс). Асн. адрозненне сістэм Р. ад аўтаматычных ліній і станкоў-аўтаматаў — магчымасць хуткага перапраграмавання і пераналадкі на выкананне інш.тэхнал. задачы. У сувязі з гэтым Р. знайшла выкарыстанне пры вытв-сці невял. партый вырабаў або дзе па тэхналогіі патрэбны складаныя маніпуляцыйныя аперацыі (напр., пры кропкавай і дугавой зварцы корпусных дэталей). У канцы 1960-х г. у Р. ўзнік новы навук. кірунак, звязаны са стварэннем інтэлектных робатаў. Важнай сферай выкарыстання Р. сталі маніпуляцыйныя аперацыі ў экстрэмальных асяроддзях (з ядавітымі або радыеактыўнымі рэчывамі, у вакууме, космасе і інш). У 1970—80-я г. робатабудаванне ператварылася ў развітую галіну прам-сці.
На Беларусі Р. развіваецца з 1975, калі пачалі выпускацца і выкарыстоўвацца прамысл. робаты. Вытворцамі прамысл. робатаў і робататэхн. комплексаў былі з-д сродкаў комплекснай аўтаматызацыі (Мінск), ВА «Тэхнапрылада» (г. Магілёў), Мінскі гадзіннікавы з-д і інш. На гэтых прадпрыемствах створаны робаты серый РМ, «Гранат», ТУР і інш. Спажыўцы сродкаў Р. — гадзіннікавы, тэлевізійныя, трактарны і інш. з-ды (гл.Прыладабудаванне). У 1983 у БПА створаны першы ў СССР факультэт робатаў і робататэхн. сістэм (з 1998 — інфарм. тэхналогій і робататэхнікі).
Літ.:Маслов В.А., Муладжанов Ш.С. Робототехника берет старт. М., 1986; Накано Э. Введение в робототехнику: Пер. с яп.М., 1988; Боголюбов А.Н., Никитин Д.А. Популярно о робототехнике. Киев, 1989; Фу К., Гонсалес Р., Ли К. Робототехника: Пер. с англ.М., 1989; Попов Е.П. Робототехника и гибкие производственные системы. М., 1987; Баранов В.В., Кулешов В.С., Третьяков Э.А. Современное состояние и тенденции развития промышленной робототехники. М., 1988.
Г.І.Хуцкі, У.М.Сацута.
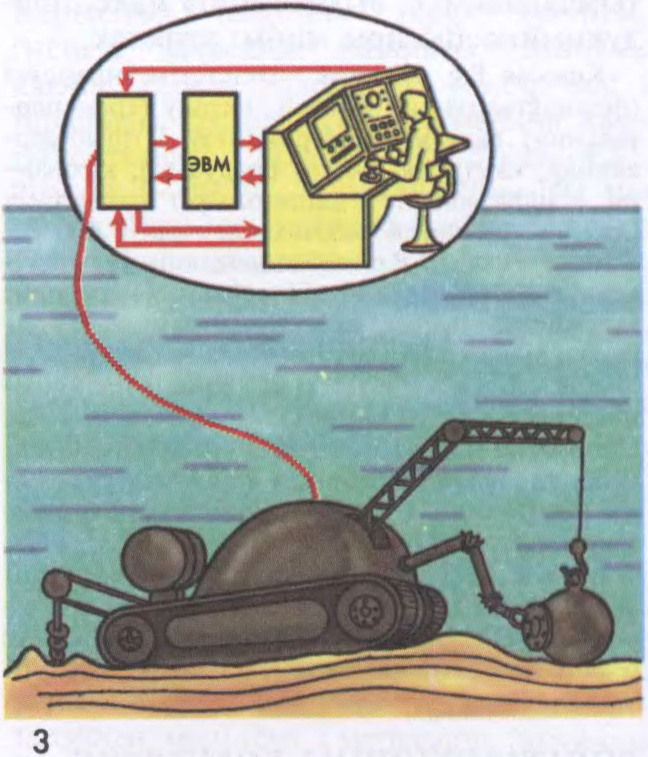
Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.
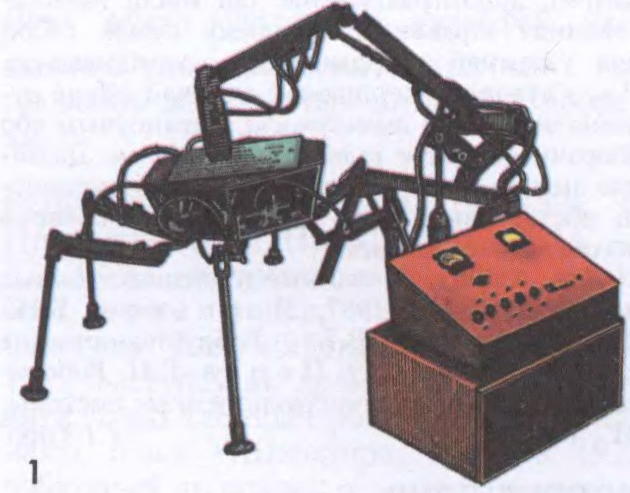
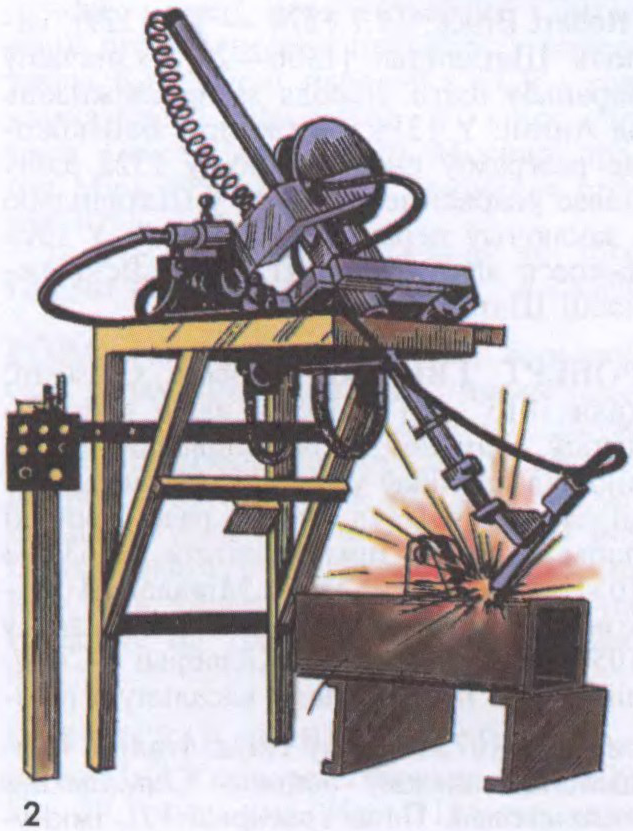
 Робататэхніка: 1 — шагаючы механізм з электрычным кіраваннем; 2 — спецыялізаваны робат для дугавой зваркі; 3 — падводная машына-робат з дыстанцыйным кіраваннем.