момант імпульсу мікрачасціцы пры яе руху ў сілавым сферычна сіметрычным полі. Паводле квантавай механікі арбітальны момант квантаваны: яго модуль L і праекцыя Lz на адвольную вось маюць дыскрэтныя значэнні — L2 = ħ2l(l+1), Lz = mħ, дзе ħ = h/(2Π), h — Планка пастаянная, l = 0, 1, 2, ... — арбітальны квантавы лік, m = 1, l—1, ..., -l — магнітны квантавы лік. Класіфікацыя станаў мікрачасціц па значэнні l адыгрывае важную ролю ў тэорыі атама і атамнага ядра, у тэорыі сутыкненняў.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
ПО́ЙНТЫНГА ВЕ́КТАР,
вектар шчыльнасці патоку эл.-магн. энергіі; асобны выпадак Умава вектара. Выражаецца формулай
, дзе і — напружанасці эл. і магн. палёў у электрамагнітнай хвалі адпаведна. Паняцце ўведзена Дж.Г.Пойнтынгам.
Модуль П.в. роўны энергіі, якая пераносіцца за адзінку часу праз адзінку плошчы паверхні, перпендыкулярнай да напрамку распаўсюджвання эл.-магн. хвалі (напрамку П.в.). Паток П.в. праз замкнутую паверхню, якая абмяжоўвае сістэму зараджаных часціц, дае энергію, якую страчвае гэтая сістэма за адзінку часу ў выніку выпрамянення эл.магн. хваль (гл.Максвела ўраўненні).
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
ВУГЛАВО́Е ПАСКАРЭ́ННЕ,
вектарная велічыня , якая характарызуе хуткасць змены вуглавой скорасці. Пры вярчэнні цвёрдага цела вакол нерухомай восі модуль вуглавога паскарэння
, дзе — змена вуглавой скорасці за прамежак часу , — вугал павароту. Пры гэтым вектар накіраваны ўздоўж восі вярчэння (у бок вектара вуглавой скорасці пры паскораным вярчэнні і супраць — пры запаволеным). Адзінка вуглавога паскарэння ў СІ — радыян на секунду ў квадраце (рад/с2).
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
РАБАТЫЗАВА́НЫ ТЭХНАЛАГІ́ЧНЫ КО́МПЛЕКС (РТК),
сукупнасць тэхнал. абсталявання, прамысловых робатаў і сродкаў іх аснашчэння, якая функцыянуе аўтаномна. Структура РТК залежыць ад прызначэння, выбару абсталявання і робатаў, характару вытв-сці. Паводле віду тэхнал. працэсу адрозніваюць РТК для мех. апрацоўкі вырабаў, халоднай штампоўкі, коўкі, ліцця, прасавання пластмас, тэрмічнай апрацоўкі, зваркі, зборкі, кантролю і г.д. РТК для работы ў складзе гібкіх вытв. сістэм (напр., гібкі вытворчы модуль, дапоўнены прамысл. робатам) павінны аўтаматызавана пераналаджвацца.
Асн. крытэрый адбору тэхнал. абсталявання пры арганізацыі РТК — ступень яго аўтаматызацыі: яна павінна быць дастатковай, каб без значных канструкцыйных пераробак забяспечыць работу ў аўтам. рэжыме, а прамысл. робат — у макс. ступені змяншаць удзел чалавека ў выкананні аперацый. У сістэмах кіравання звычайна выкарыстоўваюць многапрацэсарныя прыстасаванні лічбавага праграмнага кіравання, якія даюць магчымасць лёгка і хутка прыстасоўваць РТК да змены ўмоў работы. Работа РТК характарызуецца аб’ёмам партый прадукцыі, якія могуць выпускацца без пераналадкі комплексу, і наменклатурай (пералікам) выпускаемых відаў прадукцыі.
Літ.:
Роботизированные производственные комплексы. М., 1987;
Белянин П.Н., Идзон М.Ф., Жогин А.С. Гибкие производственные системы. М., 1988;
Черпаков Б.И., Великович В.Б. Робототехнические комплексы. М., 1989;
Робототехника и гибкие автоматизированные производства. Кн. 1—9. М., 1986.
А.В.Самойленка.
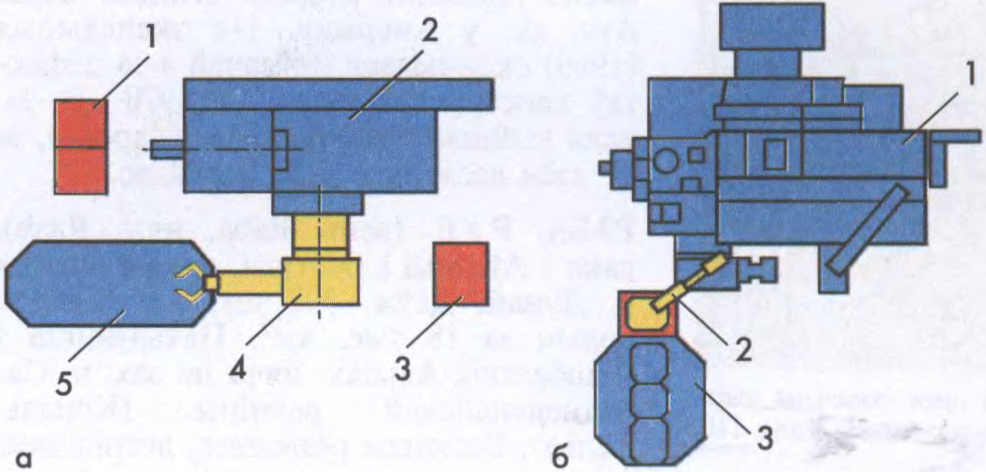
Схемы рабатызаваных тэхналагічных комплексаў з прамысловым робатам: а — убудаваным у станок (1, 3 — сістэмы кіравання робата 4 і станка 2; 5 — тактавы стол); б — убудаваным у гібкі вытворчы модуль (1 — станок, 2 — робат, 3 — стэлаж з загатоўкамі і апрацаванымі дэталямі).
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
СКО́РАСЦЬу механіцы,
вектарная фіз. велічыня, якая характарызуе быстрыню перамяшчэння матэрыяльнага пункта (часціцы) уздоўж траекторыі; адна з асн. кінематычных велічынь. Пры раўнамерным руху модуль С. роўны адносінам пройдзенага шляху Δs да прамежку часу Δt: v = Δs/Δt.
Пры нераўнамерным руху С. часціцы ў дадзены момант часу t вызначаецца формулай
, дзе — перамяшчэнне часціцы за малы прамежак часу Δt,
— радыус-вектар і x(t), y(t), z(t) — каардынаты часціцы ў момант часу t. Вектар накіраваны па датычнай уздоўж траекторыі руху часціцы, а яго модуль
, дзе
,
,
— праекцыі на адпаведныя восі каардынат. За канечны прамежак часу Δt адрозніваюць сярэднюю С. перамяшчэння
і сярэднюю С. праходжання шляху
, дзе — вектар перамяшчэння і Δs — шлях, пройдзены ўздоўж траекторыі за Δt. Адзінка С. ў СІ — метр за секунду.
А.І.Болсун.
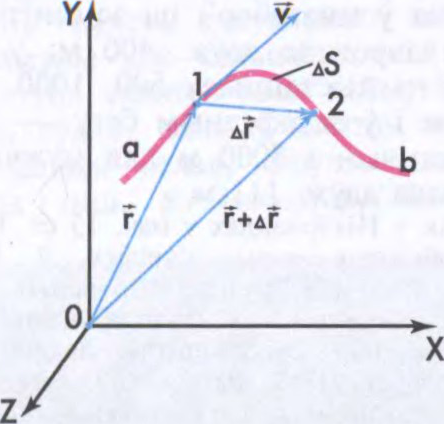
Графічнае вызначэнне скорасці ў механіцы: ab — траекторыя руху часціцы; — радыус-вектар пачатковага становішча (1) часціцы ў момант часу t, — перамяшчэнне часціцы за прамежак часу Δt, ΔS — шлях часціцы на адрэзку траекторыі 1—2.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
ПАСКАРЭ́ННЕ,
фізічная велічыня, якая характарызуе хуткасць змены вектара скорасці матэрыяльнага пунктаў (часціцы). Выражаецца формулай
, дзе — прырашчэнне скорасці за малы прамежак часу . Паводле другога закону Ньютана (гл.Ньютана законы механікі) П. прапарцыянальнае геам. суме усіх сіл, што дзейнічаюць на часціцу:
, дзе m — маса часціцы. Пры крывалінейным руху П. часціцы складаецца з нармальнага паскарэння тангенцыяльнага паскарэння , прычым модуль П.
. Адзінка П. ў СІ — метр на секунду ў квадраце.
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
гідрамо́дуль
(ад гідра- + модуль)
1) паказчык расходу вады на адзінку плошчы за пэўны прамежак часу;
2) шчыт з выразам пэўнай формы для вымярэння сярэдніх расходаў вады ракі.
Слоўнік іншамоўных слоў (А. Булыка, 1999, правапіс да 2008 г.)
КУЛО́НА ЗАКО́Н,
адзін з асн. законаў электрастатыкі, які вызначае сілу ўзаемадзеяння паміж двума кропкавымі зарадамі (гл.Зарад электрычны). Устаноўлены ў 1785 Ш.А.Кулонам і незалежна Г.Кавендышам (яго працы апублікаваны ў 1879) і з’яўляецца эксперым. абгрунтаваннем класічнай электрадынамікі.
Паводле К.з. 2 кропкавыя задачы q1 і q2 узаемадзейнічаюць у вакууме з сілай , модуль якой прама прапарцыянальны здабытку гэтых зарадаў і адваротна прапарцыянальны квадрату адлегласці г паміж імі: F = kq1q2/r2, дзе k = 1/4πε0, ε0 — электрычная пастаянная. Сіла накіравана ўздоўж прамой, што злучае зарады, і адпавядае прыцягненню рознаіменных зарадаў і адштурхоўванню аднайменных. Калі ўзаемадзейныя зарады знаходзяцца ў аднародным дыэлектрыку з дыэлектрычнай пранікальнасцю ε, сіла іх узаемадзеяння змяншаецца ў ε разоў. Абагульненне К.з. прыводзіць да Гаўса тэарэмы.
расійскі касманаўт. Герой Сав. Саюза (1989). Герой Расіі (1992). Скончыў Ленінградскі мех.ін-т (1981). З 1985 у атрадзе касманаўтаў. 26.11.1988—27.4.1989 здзейсніў палёт на касм. караблі (КК) «Саюз ТМ-7» (з А.А.Волкавым, Ж.Л.Крэцьенам) і арбітальным комплексе «Мір»; 18.5.1991—25.3.1992 — палёт на КК «Саюз ТМ-12» (з А.П.Арцыбарскім, англ. Х.Шарман) і арбітальным комплексе «Мір» (вярнуўся на Зямлю на КК «Саюз ТМ-13»); 3—11.2.1994 — палёт у складзе экіпажа амер.КК «Дыскаверы» (6 чалавек, камандзір Ч.Болдэн). 4—14.12.1998 здзейсніў палёт (як спецыяліст па карыснай нагрузцы) у складзе экіпажа амер.КК «Індэвар» («Спейс шатл»); пасля стыкоўкі перайшоў (разам з камандзірам «Індэвара» Р.Кабана) у модуль «Зара» міжнар. арбітальнай станцыі «Альфа». Правёў у космасе 483 сут (больш за 1,5 сут у адкрытым космасе).
Беларуская Энцыклапедыя (1996—2004, правапіс да 2008 г., часткова)
МУА́ЎРА ФО́РМУЛА,
правіла ўзвядзення ў ступень камплекснага ліку, вызначанага ў трыганаметрычнай форме. Атрымана А.Муаўрам (1707); сучасны запіс прапанаваў Л.Эйлер (1748).
Паводле М.ф. пры ўзвядзенні ліку
у ступень nмодуль ліку r узводзіцца ў гэтую ступень, а аргумент φ памнажаецца на паказчык ступені:
. З М.ф. вынікаюць таксама выражэнні для і праз ступені і :
,
, дзе — бінаміяльныя каэфіцыенты.